Cobots IA et vision : là où les usines voient le ROI en premier
Comment cobots IA et vision IA en usine génèrent un ROI rapide en pick-and-place et contrôle qualité, et pourquoi l’intégration bloque les pilotes.
Les usines n’achètent pas des réseaux de neurones. Elles achètent moins de collisions, moins de défauts qui s’échappent et des temps de cycle qui tiennent d’un poste à l’autre. C’est pourquoi les retours les plus précoces et les plus solides de la robotique industrielle et de l’IA viennent rarement d’une ligne « lights-out » construite de zéro. Ils viennent de deux tâches bien délimitées où perception et mouvement se rencontrent déjà : le pick-and-place guidé par vision et le contrôle visuel — souvent assurés par des cobots IA et une vision IA industrielle exécutée au plus près de la cellule.
Le schéma se répète dans les ateliers de tôlerie automobile, le contrôle final de l’électroménager et la manutention électronique à forte variété. Quand la position, l’orientation ou les critères d’aspect des pièces varient plus que ce que les montages peuvent absorber, les robots « aveugles » classiques et la vision à base de règles atteignent leurs limites. Quand les équipes traitent l’IA comme une démo de caméra rapportée plutôt que comme un système d’usine — éclairage, échanges avec l’automate, contexte MES, validation de sécurité, maintenance des modèles —, les pilotes s’arrêtent après la présentation. Le ROI apparaît d’abord là où le problème coûte déjà cher, où la cellule existe déjà, et où l’inférence edge peut boucler assez vite pour tenir à la fois la cadence et la sécurité collaborative.
Cet article recense ces cas d’usage à ROI rapide, ce que rapportent réellement les déploiements documentés, et les échecs d’intégration qui font encore capoter des projets par ailleurs solides.
Pourquoi le pick-and-place et le contrôle qualité gagnent la course au ROI
Trois conditions distinguent généralement les projets rentables de ceux qui s’éternisent en preuve de concept.
1. Une variabilité que les montages ne peuvent pas corriger à un coût raisonnable.
Racks usés, conteneurs déposés au chariot élévateur, références mélangées, surfaces réfléchissantes ou texturées : tout cela met en échec l’outillage fixe et les règles de vision fragiles. C’est la variabilité des pièces — et non le prix des caméras — qui fait basculer de nombreuses cellules vers la robotique guidée par vision plutôt que vers davantage d’acier.
2. Un coût de référence mesurable, déjà dans les comptes.
Minutes d’arrêt, rebuts, retouches, confinement, main-d’œuvre de contrôle et défauts échappés peuvent être chiffrés avant le premier bon de commande. Sans cette référence, la « précision de l’IA » flotte, déconnectée de l’exploitation.
3. Un chemin vers la production qui inclut l’intégration, pas seulement l’inférence.
Le matériel est généralement le plus petit poste de dépense. L’éclairage, l’effecteur, les interfaces automate/OT, la validation, la formation et la maintenance continue des modèles décident si un pilote devient une cellule qui tourne en équipe de nuit.
Le pick-and-place et le contrôle qualité remplissent ces conditions plus souvent que les programmes ouverts d’« usine autonome ». Ils se marient aussi naturellement avec les cobots : plus lents que les lignes de transfert automatisées quand les volumes sont extrêmes, mais plus rapides à installer en rétrofit, plus sûrs à mettre en service à côté des opérateurs, et assez flexibles pour la production à forte variété.
Pick-and-place : quand la vision se rentabilise en mouvement
Le point faible commun aux cellules aveugles
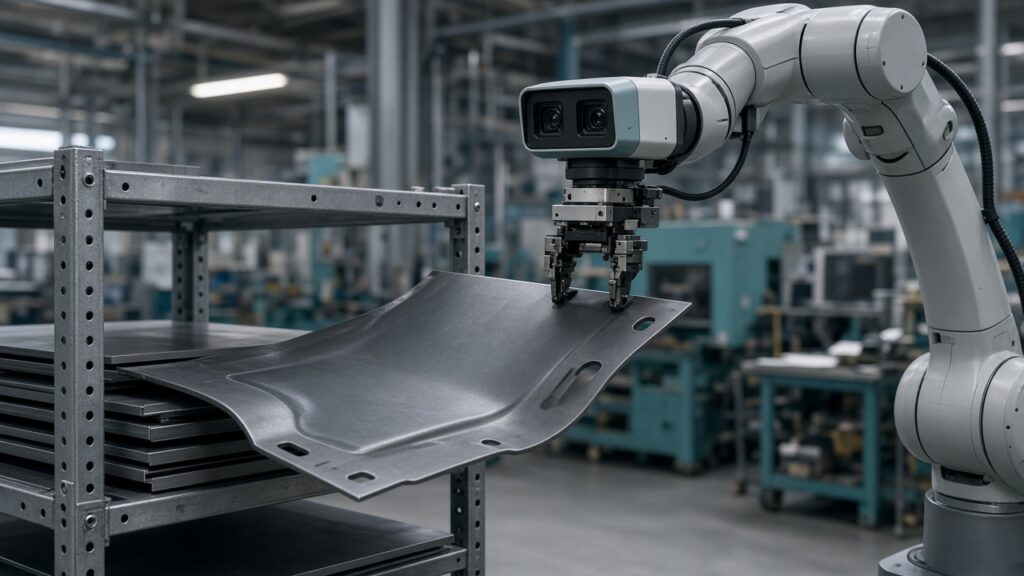
Les cellules de manutention qui dépilent des racks, désempilent des panneaux ou font du dévracage échouent pour une même raison : la pièce n’est jamais exactement là où le programme l’attend. L’usure des racks, le chargement manuel et une indexation imparfaite provoquent collisions, prises ratées et surveillance permanente par un opérateur. Les routines de recherche laser peuvent retrouver la position, mais elles consomment du temps de cycle pendant que la ligne attend.
Ce que changent les trajectoires guidées par IA
La vision 3D montée sur le robot, associée à une localisation par IA, met à jour la trajectoire de prise à partir de la pose réelle de chaque pièce. Au lieu de scanner lentement ou de compter sur un positionnement parfait, la cellule recalcule la trajectoire à chaque cycle. Des travaux documentés en tôlerie automobile montrent l’ampleur que peut prendre le gain opérationnel quand cette boucle est fermée sur un robot existant.
Au Detroit Assembly Complex – Jefferson de Stellantis, une cellule de dépilage d’ouvertures de côtés de caisse subissait des pannes à répétition, l’approche par laser ne résistant pas aux décalages des racks et des pièces. Le rétrofit de la cellule FANUC avec un guidage par vision IA monté sur le robot — sans retouche mécanique du poste — a réduit drastiquement les temps de panne : d’environ 184 minutes par jour à environ 4,9 minutes par jour sur la fenêtre avant/après rapportée, soit une baisse d’environ 97 %, avec un retour sur investissement annoncé à trois mois et aucune collision après l’installation sur la période de suivi décrite par l’étude de cas du fournisseur. Un poste de pick-and-place voisin, dans le même complexe, a affiché des cycles environ 30 % plus rapides que la recherche laser, avec une fenêtre de ROI projetée d’environ trois à six mois pour ce type de rétrofit.
Ces chiffres sont propres à une usine et communiqués par le fournisseur ; ce ne sont pas des moyennes du secteur. Ils montrent toutefois où se concentre le ROI précoce : robots existants (brownfield), coût d’arrêt élevé et variabilité de pose que la perception IA absorbe plus vite qu’une refonte mécanique.
Ailleurs, des documents d’intégrateur montrent un dévracage par IA sur un UR10 d’Universal Robots atteignant des cycles de six secondes, du scan à la dépose, sur des pièces d’appareillage électrique en acier orientées aléatoirement, pour une ligne liée à Siemens, avec des prises sans collision au fond de bacs profonds grâce à une pince longue. Là encore, la leçon n’est pas une garantie universelle de temps de cycle : c’est que le dévracage piloté par la perception devient économiquement intéressant quand le caractère aléatoire de l’orientation imposerait sinon des plateaux, des singulariseurs ou des opérateurs.
Des délais de retour sur investissement réalistes
Les rétrofits rentabilisés en quelques mois, mis en avant par les fournisseurs, excluent généralement une autre catégorie de projets : les nouvelles cellules de robotique guidée par vision conçues de zéro. Les recommandations publiées par Cognex sur les cas où la robotique guidée par vision génère réellement un ROI soulignent qu’un projet bien cadré vise souvent un retour d’environ 12 à 24 mois une fois l’intégration, l’éclairage, la formation et la connexion MES/ERP intégrés à l’analyse de rentabilité — et que les devis promettant environ six mois méritent d’être examinés pour repérer les coûts omis. Ces mêmes recommandations estiment que c’est le coût d’intégration, et non le bras ou la caméra, qui fait déraper les budgets, et que la variabilité des pièces au sein d’une famille connue est le meilleur indicateur d’adéquation de la robotique guidée par vision face à l’automatisation fixe.
Pour les contrôleurs de gestion industriels, la synthèse pratique est la suivante :
| Situation | Ce qui génère généralement le ROI en premier |
|---|---|
| Robot existant, collisions/arrêts fréquents, variation de pose | Rétrofit vision IA ; la récupération des arrêts peut dominer |
| Forte variété, prise manuelle sur plusieurs postes | Écart de coût de main-d’œuvre + régularité d’un poste à l’autre |
| Géométrie stable, référence unique, gros volumes | L’outillage fixe peut encore l’emporter en coût et en vitesse |
| Nouvelle cellule, chaîne VGR complète | Prévoir ~12 à 24 mois si l’analyse est complète |
Considérez les promesses de retour très rapide comme une invitation à lister chaque poste — effecteur, éclairage, validation de sécurité, variables MES, caméras de rechange, maintenance des modèles —, pas comme une méthode de prévision.
La vision IA industrielle pour le contrôle : une économie de la qualité, pas des démos
Quand l’IA surpasse la vision classique — et quand ce n’est pas le cas
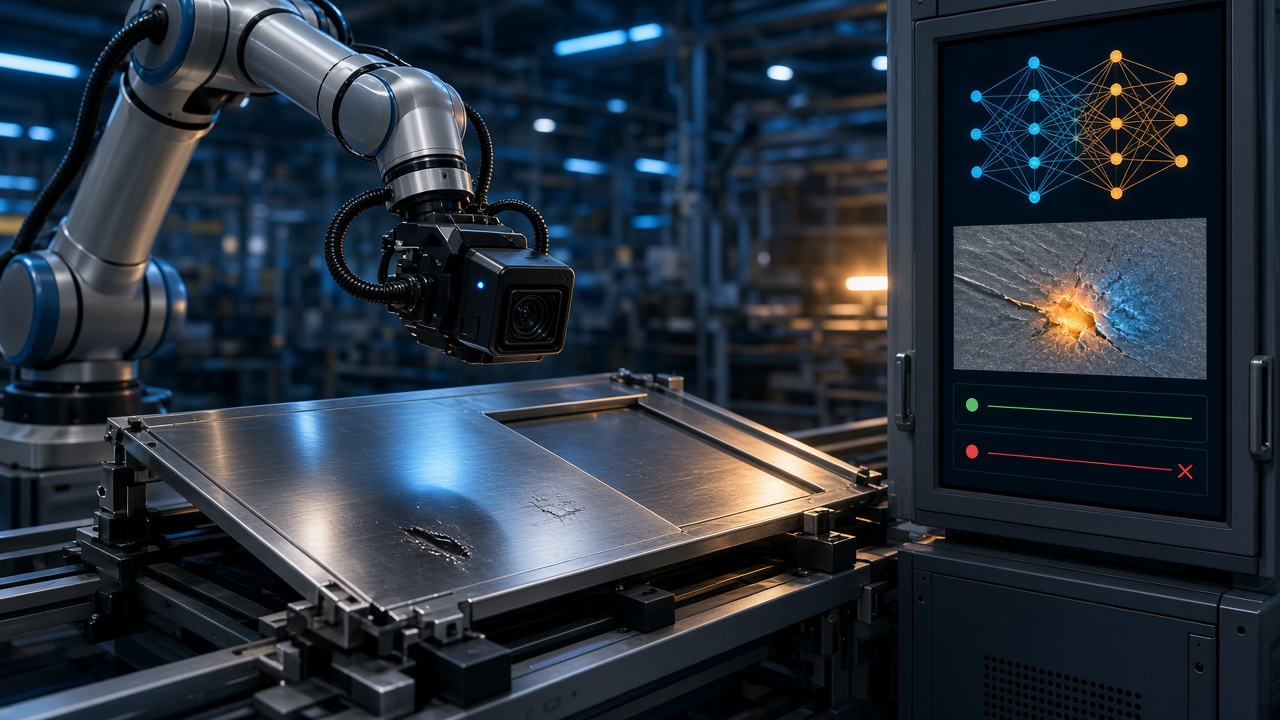
Tous les contrôles n’ont pas besoin d’apprentissage profond. La lecture de codes-barres, les contrôles de présence et les mesures dimensionnelles simples restent mieux servis par la vision industrielle conventionnelle ou des capteurs. La vision IA industrielle justifie son coût sur les surfaces irrégulières, les textures complexes, les variations d’aspect, la dispersion des matériaux naturels et les défauts subtils qui résistent à des règles nettes.
Le contrôle humain laisse encore des lacunes mesurables. Des travaux de synthèse sur l’économie du contrôle industriel citent des taux de défauts non détectés couramment situés entre 20 et 30 % dans de nombreux environnements de contrôle visuel manuel — un contexte qui justifie une revue assistée par IA, sans prétendre que chaque site atteint ces chiffres. Des déploiements comme le contrôle assisté par IA de composants céramiques de précision aux Sandia National Laboratories visent à ramener le temps de contrôle d’environ une heure par pièce à quelques minutes, avec un objectif de rappel très élevé, les techniciens continuant d’examiner les anomalies avant la décision finale. Ce schéma hybride — l’IA signale les candidats, l’humain tranche les cas à fort enjeu — est souvent le premier point d’arrivée des systèmes qualité réglementés ou à haut risque.
Le calcul de ROI qui résiste au terrain
Les recommandations d’investissement d’Octave proposent un cadre utile et sans détour : le bénéfice économique annuel est égal au coût de la situation actuelle moins le coût de la situation future ; le délai de retour est égal à l’investissement de mise en œuvre divisé par ce bénéfice annuel. Le coût actuel ne se limite pas à l’effectif de contrôleurs. Il comprend l’utilisation des équipements, le confinement, les rebuts, les retouches, l’exposition aux garanties, les limites de débit au poste de contrôle et le coût des rares défauts échappés. Le coût futur doit inclure la main-d’œuvre de revue humaine, l’impact des faux positifs et des faux négatifs, les caméras et l’éclairage, le calcul, l’ingénierie d’intégration, la validation, la formation, le support logiciel et la maintenance continue des modèles.
Les faux positifs sont particulièrement destructeurs pour le ROI. Un modèle au rappel élevé qui inonde la ligne d’alertes inutiles crée des files de revue, des retards et la méfiance des opérateurs. Les faux négatifs créent le risque inverse : défauts échappés, rappels et exposition réglementaire. Les deux doivent figurer dans le tableur avant de choisir la référence de caméra.
Les résultats de terrain montrent à quoi ressemble un « bon » résultat quand le système est conçu comme une cellule et non comme une démo sur notebook. Une cellule de contrôle collaborative assistée par IA dans l’usine d’électroménager de Silverline (projet AI-PRISM), associant un parcours de vision sur UR10e à un second cobot pour les tests fonctionnels sous ROS 2, a fait état d’un temps de contrôle qualité passé de 82 s à 61 s par unité (~25 %), d’une efficacité des ressources au contrôle final passée de 0,75 à 0,88, et d’une forte réduction du temps d’observation visuelle des opérateurs, avec une charge mentale mesurée plus faible sur l’échelle NASA-TLX. Ces gains ont exigé de résoudre l’éblouissement, l’éclairage, l’accessibilité et les conflits logiciels entre robots — pas seulement d’entraîner un détecteur.
Une revue plus large de la vision par apprentissage automatique pour l’inspection robotisée, couvrant des dizaines d’études industrielles, rapporte des précisions de détection/classification fréquemment supérieures à 95 % dans les travaux publiés — parfois plus en conditions contrôlées —, mais constate qu’une large majorité des mises en œuvre restent au stade de prototype ou de pilote. La technologie peut fonctionner ; c’est l’industrialisation qui fait défaut.
Cobots IA, inférence edge et pourquoi la latence est une variable de ROI
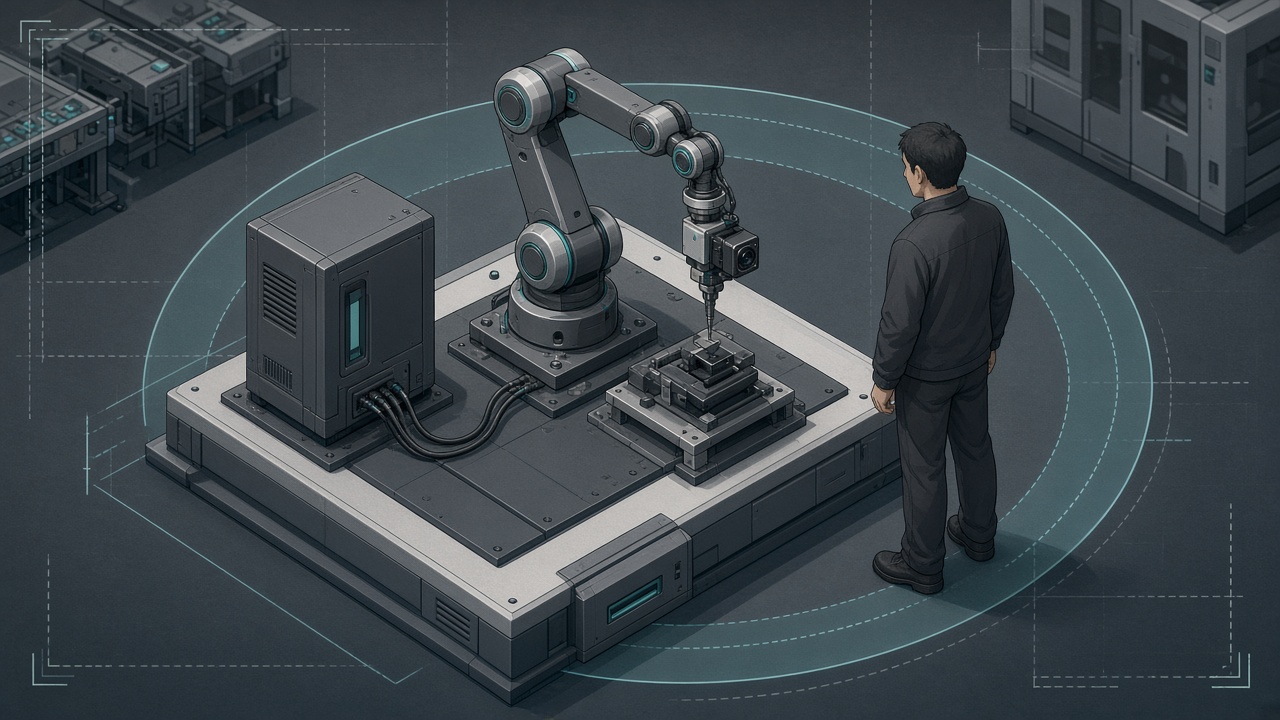
Les applications collaboratives ne génèrent un ROI que si le robot continue de travailler de façon productive à côté des personnes. Une vision centrée sur le cloud peut servir l’analytique ; elle peine quand la boucle doit à la fois protéger les opérateurs et préserver le temps de cycle.
Une analyse sectorielle de l’IA physique pour les cellules collaboratives indique que les allers-retours vers le cloud pour la détection de profondeur haute fidélité et le suivi squelettique se situent couramment entre 100 et 200 ms. À une vitesse de bras modérée d’environ 2 m/s, ce délai correspond à environ 200 à 400 mm de mouvement avant qu’un ordre d’arrêt ou de ralentissement puisse agir — de quoi imposer des enveloppes de sécurité surdimensionnées, des vitesses prudentes et un fonctionnement saccadé qui ruine l’analyse de rentabilité. Une latence de bout en bout déterministe de l’ordre de moins de ~30 ms pour une surveillance de type vitesse et séparation est présentée comme l’objectif pratique, ce qui pousse l’inférence vers l’edge et, pour les mises à jour cinématiques dynamiques, vers une liaison directe avec le contrôleur de mouvement plutôt que d’attendre chaque cycle d’automate.
Cette architecture correspond au badge thématique IA embarquée et edge de cet article : les caméras et les modèles résident dans la cellule ; les fonctions de sécurité certifiées restent sur la chaîne de sécurité qualifiée ; la couche edge fournit une perception rapide pour les consignes de trajectoire et de vitesse. Les recherches sur le délestage edge 5D/5G pour le contrôle collaboratif traitent de même le temps de réaction, la cadence et la résolution d’image, la QoS et les arrêts sûrs sur temporisation comme des variables de conception de premier ordre, et non comme des détails.
Les normes de sécurité confortent cette même approche système. L’ISO 10218-2 :2025 porte sur les applications et cellules de robots industriels — conception, intégration, mise en service, exploitation et maintenance — et intègre les exigences relatives aux applications collaboratives auparavant associées à l’ISO/TS 15066. Les FAQ sectorielles de l’A3 soulignent le passage à l’évaluation de l’application collaborative (robot, outillage, pièce, programme, procédures), et non d’une simple étiquette mythique de « robot collaboratif », et mentionnent de nouvelles exigences de cybersécurité liées à la sécurité des robots industriels. Concrètement : la perception IA ne remplace ni l’analyse de risques, ni les limites de force et de vitesse, ni l’évaluation des menaces de cybersécurité pour les cellules en réseau.
L’apprentissage robotique et l’autonomie entrent aussi en jeu ici. Les approches à partir de la CAO ou en few-shot, qui raccourcissent l’entraînement pour de nouvelles familles de pièces, comptent parce que le coût de changement de série fait partie du ROI. Une autonomie qui ne peut pas être validée, surveillée pour ses prédictions à faible confiance et annulée en cas d’éblouissement hors distribution ou de défaut inédit n’est pas une autonomie à laquelle une usine se fiera en équipe d’après-midi.
Échecs d’intégration : pourquoi les projets calent après le pilote
La plupart des programmes de robotique industrielle et d’IA à l’arrêt n’échouent pas parce que le Softmax s’est trompé sur un jeu de test soigné. Ils échouent dans les jointures.
1. Sous-estimer la tuyauterie OT/IT
Les praticiens de l’inspection en edge rapportent souvent que l’intégration — échanges avec l’automate, pipelines de données, éclairage, réseau, validation — absorbe l’essentiel du calendrier, l’entraînement des modèles n’en représentant qu’une petite part. Quand des machines anciennes ne peuvent pas échanger les signaux dont la cellule a besoin, « l’IA fonctionne au labo » devient « la ligne ne peut pas parler au modèle ». Budgétez et planifiez d’abord les interfaces.
2. Éclairage, reflets et scènes non maîtrisées
Les surfaces métalliques et vitrées sous des éclairages zénithaux crus créent des reflets spéculaires et des ombres qui détruisent discrètement la précision. Des déploiements documentés de cobots d’inspection ont dû ajouter des LED sur l’effecteur et dans la cellule, replanifier les trajectoires pour l’accessibilité et élargir les jeux d’entraînement aux éclairages hors distribution. Si le pilote n’a tourné que sur un jeu d’images idéal, la production redécouvrira la physique.
3. Des analyses de rentabilité qui omettent faux positifs et maintenance
Un chiffre de précision sur un tableau de bord qui ignore la main-d’œuvre de revue, les rebuts dus aux rejets excessifs, le risque de défauts échappés, les abonnements logiciels et les réentraînements périodiques brillera en revue CapEx et déchantera en OpEx. La dérive d’un modèle après un changement de revêtement ou de fournisseur est un problème d’exploitation qui porte un nom.
4. Sécurité et coordination logicielle traitées comme de la paperasse
Des piles ROS 2 multi-robots en conflit sur des noms de topics par défaut, l’absence d’isolation par espace de noms ou des décisions d’IA sans abandon en cas de faible confiance figurent déjà dans des comptes rendus de déploiement publiés. Les cellules collaboratives ont aussi besoin d’une analyse de risques au niveau de l’application selon le cadre ISO 10218 actuel — et d’une évaluation des menaces de cybersécurité à mesure que les robots en réseau deviennent la norme. Faire l’impasse sur l’une ou l’autre n’est pas un raccourci : c’est un arrêt de livraison plus tard.
5. Des pilotes sans propriétaire du processus
Une détection qui ne répond pas à la question « expédier / bloquer / retoucher / confiner / analyser » ne crée pas de valeur. Les résultats de contrôle doivent s’aligner sur les normes qualité et se connecter au MES, à la traçabilité et aux règles de disposition. Une responsabilité transverse (qualité, production, automatisme, IT) dès le lancement va de pair avec des cellules qui survivent à l’audit et à l’équipe de nuit.
Une démarche pratique pour les usines en quête de ROI rapide
- Choisir un seul irritant coûteux et bien mesuré. Collisions au dépilage, goulet au contrôle ou main-d’œuvre de prise sur plusieurs postes — chiffres à l’appui.
- Déterminer si l’IA est nécessaire. Préférer la vision classique ou des montages quand des règles suffisent.
- Établir les coûts de référence de bout en bout. Main-d’œuvre, rebuts, défauts échappés, arrêts, confinement, capacité.
- Chiffrer le coût total installé. Robot ou rétrofit, caméras, éclairage, effecteur, sécurité, intégration, MES, formation, pièces de rechange, exploitation des modèles.
- Concevoir pour la latence edge et la sécurité. Garder les arrêts certifiés sur la chaîne de sécurité ; placer la perception là où les délais le permettent.
- Piloter sous l’éclairage réel et avec le vrai mix de références. Inclure les défauts rares et les pires racks.
- Définir les rôles humains. Revue assistée ou rejet en boucle fermée — selon le niveau de risque.
- Instrumenter le retour sur investissement. Minutes d’arrêt, taux de faux positifs, taux d’échappement, temps de cycle et effort de mise à jour des modèles — revus chaque mois après la mise en service.
- N’industrialiser que ce qui a tourné un trimestre. Copier la conception de la cellule, pas la diapositive.
En résumé
Les usines voient d’abord le ROI des cobots IA et de la vision IA industrielle là où la perception retire une incertitude coûteuse du mouvement et de la qualité : le pick-and-place face à des variations de pose, et le contrôle selon des critères que des règles ne peuvent pas tenir. Les rétrofits documentés montrent que la récupération des arrêts et les gains de temps de cycle peuvent être importants quand la vision IA s’appuie sur des robots existants ; les cellules de contrôle affichent des réductions à deux chiffres du temps de contrôle qualité quand l’éclairage, le logiciel multi-robots et la revue humaine sont conçus ensemble. L’inférence edge n’est pas un mot à la mode dans ce contexte : c’est ce qui permet aux cellules collaboratives de préserver à la fois les personnes et le temps takt.
Les projets qui calent sous-financent généralement l’intégration, ignorent l’économie des faux positifs ou traitent les normes et la cybersécurité après coup. Les projets rentables abordent la robotique industrielle et l’IA comme de l’ingénierie d’usine avec des modèles à l’intérieur — et non comme un modèle auquel on a greffé une usine.
À lire aussi
- Usines de données pour l’IA physique : comment les données synthétiques accélèrent les robots industriels
- Les humanoïdes à l’usine : des vidéos de démo aux équipes complètes
- Sim-to-real en 2026 : combler l’écart sans données réelles à l’infini
< !– Schema.org NewsArticle (CF_SEO) — image paths relative to draft ; replace with absolute CDN URLs at publish –>
Références / sources
- Inbolt — Stellantis bodyshop de-racking case (97% breakdown reduction; ~3-month ROI): https://www.inbolt.com/resources/customer-stories/stellantis-enhances-bodyshop-efficiency-by-97-with-inbolts-vision-guided-de-racking-solution/
- Inbolt — Stellantis automotive pick-and-place (~30% cycle-time reduction; 3–6 month projected ROI): https://www.inbolt.com/resources/customer-stories/30-cycle-time-reduction-in-automotive-pick-place/
- Inbolt — Pick & place / de-racking use-case overview (retrofit framing, brand compatibility notes): https://www.inbolt.com/use-cases/placement-deracking/
- Cognex — “How Vision-Guided Robotics Helps to Drive ROI” (payback framing, part variability, integration cost emphasis; page content summarized via search index this turn; direct fetch rate-limited): https://www.cognex.com/en/tools-and-resources/resource-center/when-vision-guided-robotics-actually-drives-roi
- Octave — “Before investing in AI vision inspection, do the math” (cost framework, false positives/negatives, Sandia context): https://www.octave.com/learn/resources/blogs/before-investing-in-ai-vision-inspection-do-the-math
- The Robot Report — Madhu Gaganam, “Closing the latency gap: Why physical AI requires edge-first architectures” (3 May 2026; latency / SSM discussion): https://www.therobotreport.com/closing-latency-gap-why-physical-ai-requires-edge-first-architectures/
- arXiv HTML — “AI-Driven Collaborative Assembly Line Inspection: System Integration and Deployment Challenges” (Silverline / AI-PRISM cobot inspection cell metrics and integration issues): https://arxiv.org/html/2609.33522v1
- PMC / Sensors review — “Machine Learning-Powered Vision for Robotic Inspection in Manufacturing: A Review” (accuracy ranges; high share of pilot-scale work): https://pmc.ncbi.nlm.nih.gov/articles/PMC12899094/
- SOLOMON 3D — AccuPick bin-picking case (UR10; ~6 s cycle; Siemens-related line via Motion Technique): https://www.solomon-3d.com/case-studies/accupick/bin-picking-steel-parts-ai/
- ISO — ISO 10218-2:2025 Robotics — Safety requirements — Part 2: Industrial robot applications and robot cells: https://www.iso.org/standard/73934.html
- A3 Automate — Updated ISO 10218 FAQ (collaborative application framing; cybersecurity notes): https://www.automate.org/robotics/blogs/updated-iso-10218-faq
- TÜV Rheinland — ISO 10218 standard update overview (TS 15066 integration; cybersecurity requirements summary): https://www.tuv.com/landingpage/en/robotics/main/standard-update-alert/
- IEEE Access — “Distributed Control for Collaborative Robotic Systems Using 5G Edge Computing” (reaction-time factors; timeout safe-stop pattern): https://doi.org/10.1109/access.2024.3475584
- IFR — Cobots infographic (ISO 10218 / ISO TS 15066 collaborative guidance pointers): https://ifr.org/img/uploads/Cobots_Infografik.pdf
Images : illustrations originales créées pour AndBeyond.Tech ; aucun logo ni aucune personne réelle n’y figurent.