Du pilote à toutes les usines : la course aux compétences robotiques portables
Schaeffler–Wandelbots, FMC³ Robotics et Aptiv révèlent le nouveau goulot : réutiliser les applications robotiques d’une usine à l’autre, du PoC à la production.
La plupart des industriels n’ont plus besoin d’être convaincus qu’un robot peut accomplir une nouvelle tâche. Les preuves de concept (PoC) associant perception fondée sur l’IA, préhension apprise ou manipulation mobile sont désormais courantes. La question la plus épineuse se pose au lendemain d’un pilote réussi : la même application peut-elle fonctionner dans l’usine suivante, sur un autre robot, à côté d’autres machines, sans un second projet d’ingénierie ?
Dans la plupart des usines, la réponse est aujourd’hui : « pas sans reprise ». Une application qui fonctionne dans une cellule est liée à la marque du robot, au contrôleur, aux montages, à l’éclairage, à la hauteur des convoyeurs, aux signaux des automates et à la configuration de sécurité de cette cellule. La déplacer suppose généralement de refaire l’apprentissage, de valider à nouveau et, souvent, de reprogrammer. Le coût de l’automatisation croît donc à peu près proportionnellement au nombre de sites, et les enseignements du premier déploiement restent confinés à l’usine où il a eu lieu.
Trois annonces d’octobre et de novembre 2026 montrent comment fournisseurs et industriels tentent de rompre avec ce schéma. Schaeffler et Wandelbots construisent une plateforme destinée à tester et à transférer des applications robotiques d’une usine à l’autre. FMC³ Robotics mène deux PoC en usine pour vérifier si une même approche d’IA incarnée peut couvrir des tâches différentes. Aptiv intègre des centaines de robots de ses partenaires à ses propres lignes de production. Aucune de ces initiatives ne prouve encore que les compétences robotiques portables fonctionnent à grande échelle. Ensemble, elles indiquent où le secteur situe désormais le goulot d’étranglement.
Pourquoi les applications robotiques voyagent mal
Il est utile de préciser ce qui doit être déplacé lorsqu’une application est « transférée ». Une application robotique ne se réduit pas à un programme de mouvement. Elle comprend généralement :
- La logique de la tâche : séquence, embranchements, gestion des erreurs et reprise.
- Les modèles de perception : entraînés sur les images d’une caméra donnée, sous un angle donné, dans des conditions d’éclairage données.
- Les liaisons matérielles : cinématique du robot, langage du contrôleur, entrées-sorties de la pince et de l’outil.
- L’intégration au procédé : signaux échangés avec les automates, les convoyeurs, les machines-outils et les systèmes de production de l’usine.
- La configuration de sécurité : protecteurs, zones, réglages de vitesse et de distance de séparation, validés pour cette cellule précise.
- Le savoir-faire procédé : tolérances, critères de qualité et corrections qu’un opérateur expérimenté apporte sans même y penser.
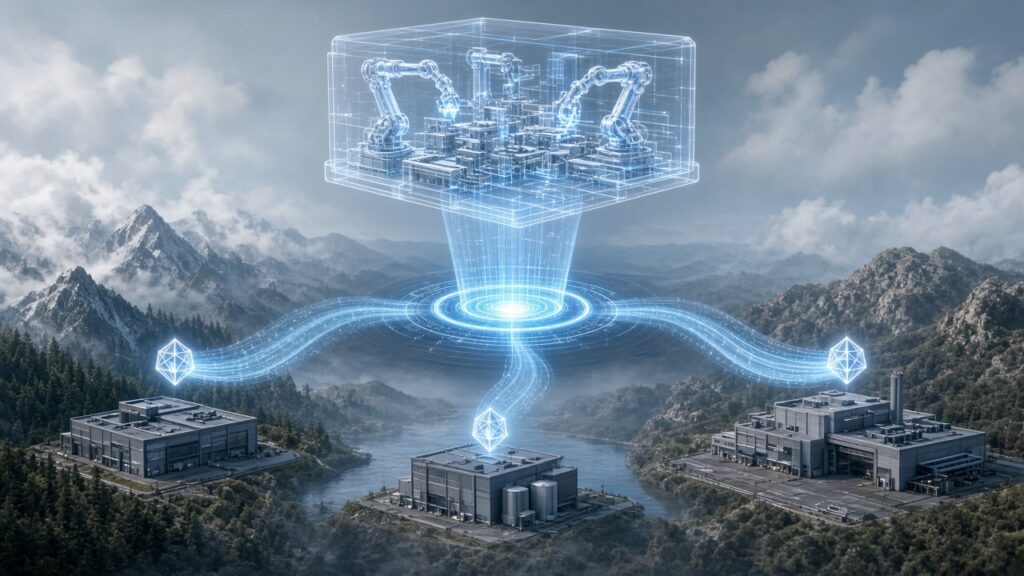
L’automatisation traditionnelle regroupe tous ces éléments. Chaque usine finit par disposer de sa propre version, entretenue par son propre intégrateur. L’approche émergente de la « compétence portable » cherche à les dissocier : la logique de la tâche et les modèles appris résident dans une couche logicielle située au-dessus du matériel, la simulation les vérifie avant qu’ils n’atteignent l’atelier, et seules les liaisons propres à chaque usine sont adaptées sur place. Nous avons examiné le volet données de cette évolution dans Usines de données pour l’IA physique : comment les données synthétiques accélèrent les robots industriels. Le volet validation dépend, lui, de la capacité à combler l’écart entre simulation et réalité.
Cas n° 1 : Schaeffler et Wandelbots, une plateforme pour transférer les applications entre usines
Le 22 octobre 2026, le groupe de technologies du mouvement Schaeffler et Wandelbots, éditeur de logiciels robotiques établi à Dresde, ont annoncé un partenariat technologique. L’annonce a fait l’objet de communiqués parallèles de Schaeffler et de Wandelbots, et le détail en a été présenté lors de la conférence NVIDIA GTC à Berlin.
Ce que les deux entreprises disent construire
Selon les deux communiqués, les partenaires développeront pour Schaeffler une plateforme d’IA physique reposant sur le logiciel NOVA de Wandelbots. Schaeffler formule l’objectif sans détour : la solution doit être mise à la disposition de toutes les usines du groupe dans le monde. Elle doit permettre le développement, les essais et le transfert d’un site à l’autre des applications robotiques, pour les robots industriels comme pour les humanoïdes.
Wandelbots présente NOVA comme une couche qui dissocie la logique applicative du matériel. Elle réunit modèles d’IA, jumeaux numériques, machines et données de production dans un même environnement logiciel, de sorte que les robots de différents constructeurs, les systèmes mobiles et les humanoïdes puissent être interchangés en dessous. Les essais virtuels s’appuient sur NVIDIA Omniverse et NVIDIA Isaac Sim. Les procédés sont simulés, validés et optimisés numériquement, puis transposés en atelier par la même couche logicielle. Selon Wandelbots, la logique validée en simulation passe en production sans modification.
La notion de compétence est centrale. Selon Schaeffler, un magasin de compétences (skill store) regroupera applications, modèles et savoir-faire technique. Les compétences développées dans le cadre de projets particuliers pourront ainsi être capitalisées de manière systématique, utilisées indépendamment du système robotique et déployées dans d’autres usines. Elles pourraient à l’avenir être proposées également à des clients extérieurs. Wandelbots désigne l’indicateur visé sous le nom de « time-to-skill », le délai d’acquisition d’une compétence.
Les bénéfices annoncés par les fournisseurs
Les deux entreprises affichent l’objectif de réduire jusqu’à 40 % les coûts du cycle de vie de l’automatisation, dans des environnements de production nouveaux comme existants. Il s’agit d’un objectif fixé par les partenaires, non d’un résultat mesuré. Le média spécialisé Robot24 souligne que cette estimation n’a pas été confirmée de manière indépendante et qu’aucun détail financier ni calendrier de mise en œuvre n’a été communiqué.
Wandelbots fait aussi état des résultats de projets communs antérieurs. Dans une cellule de conditionnement robotisée, la simulation aurait permis de réduire le temps de développement d’environ deux semaines par application (chiffre communiqué par le fournisseur). Des boucles de correction qui demandaient jusqu’ici de plusieurs semaines à plusieurs mois ont été nettement raccourcies. Selon Wandelbots, le réseau de production de Schaeffler compte plusieurs milliers de systèmes robotisés, ce qui donne la mesure de l’échelle à laquelle la réutilisation pourrait devenir rentable.
Pourquoi c’est important
Le cas Schaeffler est instructif, car c’est l’industriel lui-même, et pas seulement le fournisseur, qui pose le problème en termes de transfert. Une entreprise qui exploite des milliers de robots sur de nombreux sites tire l’essentiel de la valeur non pas de la première application, mais de sa dixième copie. Reste à savoir si une logique transposée « sans modification » résiste réellement aux différences entre usines : c’est l’affirmation à surveiller.
Cas n° 2 : FMC³ Robotics, un agent d’IA incarnée, deux PoC très différents
FMC³ Robotics est une entreprise d’IA incarnée industrielle dont le siège se trouve à Ingolstadt, en Bavière, et qui dispose d’un bureau à Shanghai. Le 3 novembre 2026, elle a publié sur le portail d’electronica 2026 un communiqué d’exposant décrivant deux PoC industriels. Il s’agit du texte source de l’entreprise, rédigé en allemand. Une version anglaise plus détaillée a paru dans ManufacturingTomorrow, que nous citons comme source secondaire pour les précisions supplémentaires.
Les deux PoC
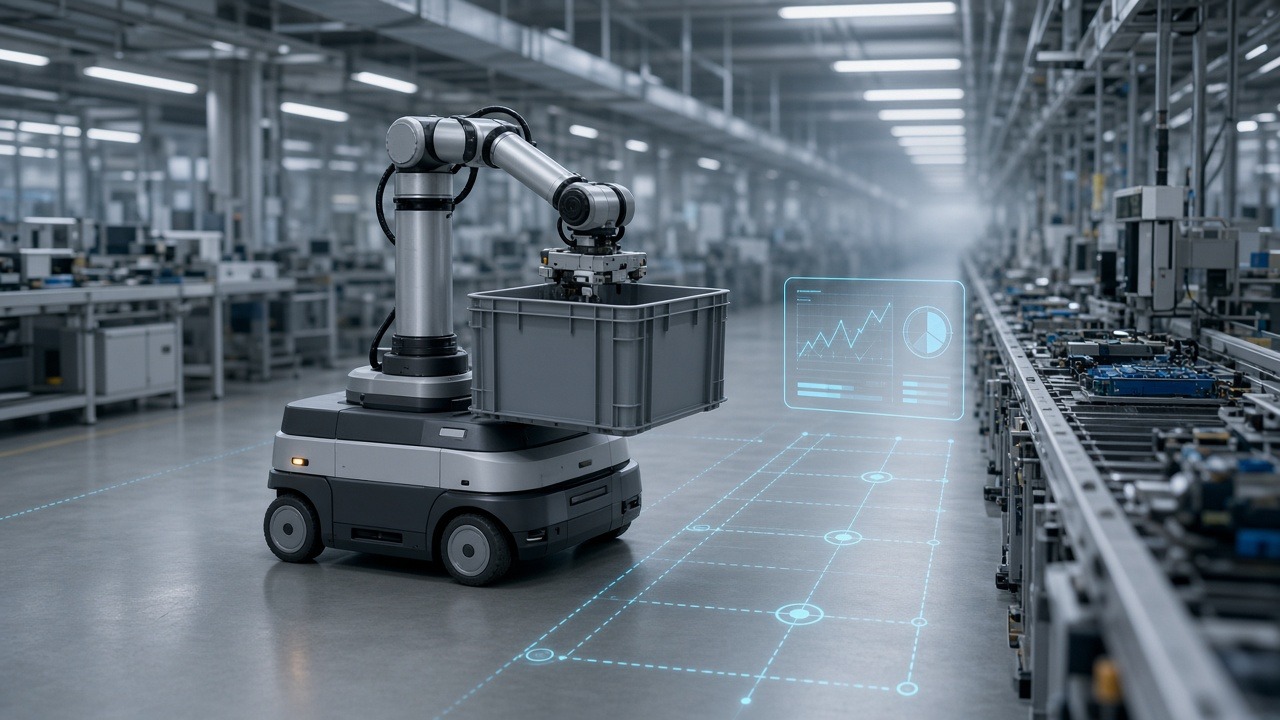
Manutention mobile de bacs dans l’électronique grand public. Dans le premier PoC, qui selon FMC³ fait appel à un robot humanoïde à roues, le système exécute un enchaînement continu de tâches dans des conditions d’essai contrôlées. Il saisit un bac, le transporte à travers une installation existante, se positionne à côté de l’équipement cible et dépose le bac à un emplacement défini de la ligne. Selon ManufacturingTomorrow, le site traite plusieurs produits et plusieurs formats de bacs, et ni les allées ni les équipements n’ont été réaménagés pour le robot. Le même article fait état d’un objectif de livraison fixé à fin octobre 2026.
Manipulation de feuilles d’électrodes dans la production de cellules de batterie. Le second PoC porte sur la saisie, le transport et le positionnement précis de feuilles d’électrodes dans un procédé existant. Cette opération est aujourd’hui réalisée par un opérateur. Le robot doit coordonner la posture de préhension, la position de dépose et la séquence de travail avec les équipements et l’outillage environnants.
Ce que FMC³ teste réellement
L’entreprise indique clairement que les deux projets en sont encore au stade du PoC. Selon ses termes, il s’agit de vérifier si une même approche d’IA incarnée industrielle peut traiter des matériaux, des enchaînements de tâches et des configurations robotiques différents. Elle entend aussi déterminer si données, modèles, matériel robotique et procédés de fabrication fonctionnent ensemble comme un système reproductible. Selon ManufacturingTomorrow, les indicateurs retenus comprennent le temps de cycle, l’écart de positionnement et la durée de fonctionnement continu.
Le texte le plus détaillé décrit également la boucle de données qui sous-tend la démarche. Les données de tâche sont recueillies pendant que les opérateurs effectuent leur travail habituel, au moyen de casques, de caméras externes et, si nécessaire, de gants tactiles. Ces données alimentent ensuite la simulation, l’entraînement, la validation, le déploiement et le retour d’expérience. FMC³ insiste sur la traçabilité : quelle démonstration a produit quelle capacité, dans quelles conditions celle-ci a été entraînée et testée, et sur quel robot elle a été validée. Le même article indique que FMC³, Vector Informatik et PEM Motion projettent de créer en Allemagne une coentreprise consacrée à l’infrastructure de données pour l’IA incarnée industrielle. En l’état, cette coentreprise est un projet, et non une structure opérationnelle.
Pourquoi c’est important
FMC³ aborde la portabilité par les données plutôt que par la plateforme logicielle. Son pari : une compétence ne peut être réutilisée que si le contexte dans lequel elle a été apprise, erreurs et corrections comprises, est capturé et traçable. L’exigence est judicieuse. Deux PoC ne suffisent toutefois pas encore à démontrer qu’une capacité apprise dans une usine se transfère à une autre au prix d’un effort moindre.
Cas n° 3 : Aptiv, ses propres usines comme terrain de validation
Le 6 novembre 2026, Aptiv a annoncé dans un communiqué publié sur sa salle de presse la signature d’accords de collaboration stratégique distincts avec TARS et Shanghai Electric. Les accords ont été conclus lors de la 9ᵉ China International Import Expo, à Shanghai.
Selon Aptiv, des centaines de robots des deux partenaires sont progressivement déployés sur ses lignes de production, « passant de la validation initiale au déploiement à grande échelle ». Aptiv indique que les enseignements tirés de la production nourriront le développement des systèmes robotiques, afin qu’ils s’adaptent mieux aux environnements industriels complexes. En sens inverse, les plateformes de calcul haute performance et les produits de distribution électrique d’Aptiv seront intégrés aux robots des partenaires, avec un début de production prévu d’ici à la fin de 2026. Selon Aptiv, l’architecture de calcul doit prendre en charge plusieurs configurations robotiques et améliorer la « portabilité des applications ».
Le communiqué d’Aptiv ne précise ni les tâches confiées aux robots, ni les usines concernées, ni les performances obtenues. Ces éléments doivent être considérés comme inconnus tant que l’entreprise ne les a pas publiés. L’annonce illustre en revanche un modèle dans lequel un grand industriel fait de ses propres lignes un banc d’essai, la montée en volume étant conçue comme un processus progressif et non comme une bascule unique.
Un PoC n’est pas la production
Les trois cas sont présentés sous l’angle du passage à l’échelle, et tous trois en sont à leurs débuts. Les acheteurs industriels doivent garder à l’esprit tout ce qui sépare une démonstration convaincante d’une application qui tourne à chaque poste, dans chaque usine. Cinq domaines sont déterminants.
1. Des preuves de validation, pas des démonstrations
Un PoC montre qu’une tâche est réalisable. La production exige la preuve qu’elle est accomplie de manière fiable, d’un poste à l’autre, quels que soient les variantes de produits et les opérateurs. Cela suppose des critères de réception convenus et définis à l’avance, couvrant le taux de réussite, les modes de défaillance et le comportement de reprise, mesurés sur une durée suffisante. Chaque transfert vers un autre site doit s’accompagner de son propre essai de réception. Qu’une compétence ait été « validée en simulation » ne dispense pas de cet essai.
2. La sécurité au regard de l’ISO 10218-2:2025
La sécurité ne se transfère pas automatiquement. La norme ISO 10218-2:2025 définit les exigences de sécurité applicables aux applications de robots industriels et aux cellules robotisées. Elle couvre leur conception, leur intégration, leur mise en service, leur exploitation, leur maintenance et leur mise hors service, et impose une appréciation des risques portant sur l’application complète : robot, effecteur, pièce, programme et machines associées. Une compétence transposée dans une nouvelle cellule, avec une autre implantation, d’autres personnes à proximité et d’autres équipements, constitue en pratique une nouvelle application. Elle requiert sa propre appréciation des risques et sa propre validation de sécurité. Le comportement appris soulève une question supplémentaire pour les ingénieurs sécurité : comment démontrer que le robot reste dans son enveloppe validée lorsque ses actions découlent d’un modèle plutôt que d’un programme figé ?
3. Temps de cycle et disponibilité
L’équation économique repose sur le débit. Un manipulateur mobile qui accomplit la tâche lors d’un PoC, mais plus lentement que la ligne ou en sollicitant fréquemment l’aide d’un opérateur, ne sera pas rentable. La mise en production exige des données sur le temps de cycle rapporté au temps takt, le temps moyen entre interventions, le temps de reprise et la durée de fonctionnement continu. FMC³ cite ces indicateurs pour ses PoC ; les résultats devront être examinés lorsqu’ils seront publiés.
4. Le changement de série
La portabilité entre usines et la flexibilité au sein d’une même usine sont étroitement liées. Une plateforme de compétences fait la preuve de sa valeur lorsqu’une nouvelle variante de produit, un nouveau format de bac ou un nouveau montage peut être ajouté sans cycle complet de réingénierie. Les acheteurs doivent demander combien de temps prend un changement de série, qui peut l’effectuer (intégrateur, ingénieur de l’usine ou opérateur) et comment les modifications sont validées à nouveau.
5. Cybersécurité et gouvernance logicielle
Une bibliothèque centrale de compétences qui diffuse des mises à jour vers les robots de nombreuses usines constitue aussi un point central d’attaque et de défaillance. Les déploiements en production exigent une gestion des versions, des déploiements et des retours arrière maîtrisés, une gestion des accès, une segmentation réseau entre IT et OT, ainsi qu’une attribution claire des responsabilités pour des modèles appelés à évoluer. Les référentiels de cybersécurité industrielle tels que la série IEC 62443 font ici référence. La gouvernance des données compte également, en particulier lorsque des démonstrations d’opérateurs ou des données de production quittent l’usine à des fins d’entraînement.
Les questions à poser
Pris ensemble, ces trois cas suggèrent une courte liste de questions à poser à tout fournisseur qui promet des compétences robotiques portables :
- Qu’est-ce qui se transfère exactement ? La logique de la tâche, les modèles de perception, le mouvement, la configuration de sécurité, ou seulement une partie de ces éléments ?
- Que faut-il refaire sur le nouveau site, et combien d’heures d’ingénierie cela a-t-il demandé lors des transferts réels effectués jusqu’ici ?
- Quel matériel est effectivement pris en charge aujourd’hui, et non simplement inscrit à la feuille de route ?
- Comment le passage de la simulation à la réalité est-il validé, et que se passe-t-il lorsque la simulation et la cellule réelle divergent ?
- À qui appartiennent les compétences et les données : à l’industriel, à l’éditeur de la plateforme ou à l’intégrateur ?
- Quels résultats indépendants ou vérifiés par des clients existent, au-delà des objectifs annoncés par les fournisseurs ?
En résumé
Le secteur déplace son attention de la question « un robot peut-il apprendre cette tâche ? » vers une autre : « pouvons-nous l’apprendre une fois et l’utiliser partout ? ». Schaeffler et Wandelbots misent sur une couche logicielle indépendante du matériel, associée à la simulation et à un magasin de compétences. FMC³ parie sur des boucles de données traçables, recueillies dans l’atelier. Aptiv s’appuie sur ses propres lignes de production pour faire passer les robots de ses partenaires de la validation au déploiement à grande échelle. Chacun répond à une partie de la question. Aucun n’a encore publié la preuve qu’une compétence a été transférée dans une deuxième usine pour une fraction du coût d’ingénierie initial.
Ce sont ces preuves — l’effort de transfert mesuré, la validation de sécurité cellule par cellule et la disponibilité sur la durée — qui distingueront les véritables plateformes des simples pilotes. Tant qu’elles ne seront pas publiées, les réductions de coûts évoquées dans ces annonces resteront des objectifs affichés par les fournisseurs.
À lire aussi
- Cobots IA et vision : là où les usines voient le ROI en premier
- Modèles vision-langage-action : la nouvelle couche de base des robots
- Cinq millions de robots en usine, deux vitesses : pourquoi l’Asie s’automatise et l’Europe marque le pas
Références / sources
- Schaeffler press release, « Physical AI: Schaeffler and Wandelbots enter into technology partnership », 22 October 2026. https://www.schaeffler.com/en/media/press-releases/press-releases-detail.jsp?id=88223233
- Wandelbots news release, « Schaeffler Leverages Wandelbots NOVA as Its Physical AI Platform », 22 October 2026. https://www.wandelbots.com/news/schaeffler-leverages-wandelbots-nova-as-its-physical-ai-platform
- Robot24, « Schaeffler, Wandelbots Partner on Factory Robot AI » (secondary source). https://robot24.com/schaeffler-wandelbots-partner-to-scale-physical-ai-in-factories
- FMC³ Robotics, exhibitor press release (German), « Zwei Fabrik-PoCs testen den industriellen Embodied-AI-Agent von FMC³ », electronica 2026 exhibitor portal, 3 November 2026 (primary). https://exhibitors.electronica.de/ausstellerportal/2026/presse/ausstellerpresseinformation/fmc-robotics/?elb=809.1180.12309.23.128231
- ManufacturingTomorrow, « FMC³ Robotics Tests Its Embodied AI Agent in Two Factory PoCs », 2 November 2026 (secondary source). https://www.manufacturingtomorrow.com/news/2026/11/02/fmc%C2%B3-robotics-tests-its-embodied-ai-agent-in-two-factory-pocs/28511/
- FMC³ Robotics company website. https://www.fmc3-robotics.ai/
- Aptiv press release, « Aptiv Accelerates Robotics Expansion With Industry Partners », 6 November 2026. https://www.aptiv.com/en/newsroom/article/aptiv-accelerates-robotics-expansion-with-industry-partners
- ISO, « ISO 10218-2:2025 Robotics — Safety requirements — Part 2: Industrial robot applications and robot cells ». https://www.iso.org/standard/73934.html
Images : illustrations originales créées pour AndBeyond.Tech ; aucun logo ni aucune personne réelle n’y figurent.