Cobots con IA y visión: donde las fábricas ven antes el retorno de la inversión
Cómo los cobots con IA y la visión artificial dan un ROI temprano en pick-and-place e inspección, y por qué la integración frena los pilotos.
Las fábricas no compran redes neuronales. Compran menos colisiones, menos defectos que se escapan y tiempos de ciclo que se mantienen turno tras turno. Por eso los retornos más tempranos y fiables de la robótica industrial con IA rara vez proceden de una línea «a oscuras» (sin personal) construida desde cero. Proceden de dos tareas muy acotadas en las que percepción y movimiento ya se cruzan: el pick-and-place guiado por visión y la inspección visual, a menudo resueltos con cobots con IA y visión artificial con IA ejecutada junto a la célula.
El patrón se repite en talleres de carrocería de automoción, en el control final de electrodomésticos y en la manipulación de electrónica de alta variedad. Cuando la posición, la orientación o los criterios estéticos de las piezas varían más de lo que pueden absorber los utillajes, los robots «ciegos» clásicos y la visión basada en reglas se atascan. Cuando los equipos tratan la IA como una demo de cámara añadida y no como un sistema de planta —iluminación, comunicación con el PLC, contexto del MES, validación de seguridad, mantenimiento de modelos—, los pilotos se congelan después de la presentación. El ROI aparece primero donde el problema ya es caro, la célula ya existe y la inferencia en el borde puede cerrar el bucle lo bastante rápido para mantener tanto el rendimiento como la seguridad colaborativa.
Este artículo recorre esos casos de uso de ROI temprano, lo que realmente cuentan los despliegues documentados y los fallos de integración que todavía hunden proyectos por lo demás sólidos.
Por qué el pick-and-place y la inspección ganan la carrera del ROI
Tres condiciones suelen separar los proyectos que se amortizan de los que se eternizan como pruebas de concepto.
1. Una variabilidad que los utillajes no pueden corregir de forma rentable.
Racks desgastados, contenedores colocados con carretilla, referencias mezcladas y superficies reflectantes o texturizadas desbaratan el utillaje fijo y las reglas de visión frágiles. Es la variabilidad de las piezas —no el precio de la cámara— lo que inclina muchas células hacia la robótica guiada por visión en lugar de hacia más acero.
2. Un coste de referencia medible que ya figura en las cuentas.
Los minutos de parada, el desecho, los retrabajos, la contención, la mano de obra de inspección y los defectos escapados se pueden contabilizar antes del primer pedido. Sin esa referencia, la «precisión de la IA» flota desconectada de las operaciones.
3. Un camino a producción que incluya la integración, no solo la inferencia.
El hardware suele ser la partida más pequeña. La iluminación, el efector final, las interfaces PLC/OT, la validación, la formación y el mantenimiento continuo de los modelos deciden si un piloto se convierte en una célula que funciona en el turno de noche.
El pick-and-place y la inspección cumplen esas condiciones con más frecuencia que los programas abiertos de «fábrica autónoma». Además, encajan de forma natural en los cobots: más lentos que las líneas de transferencia automatizadas cuando el volumen es extremo, pero más rápidos de instalar sobre equipos existentes, más seguros de poner en marcha junto a personas y lo bastante flexibles para la producción de alta variedad.
Pick-and-place: donde la visión se amortiza en movimiento
El punto débil que comparten las células ciegas
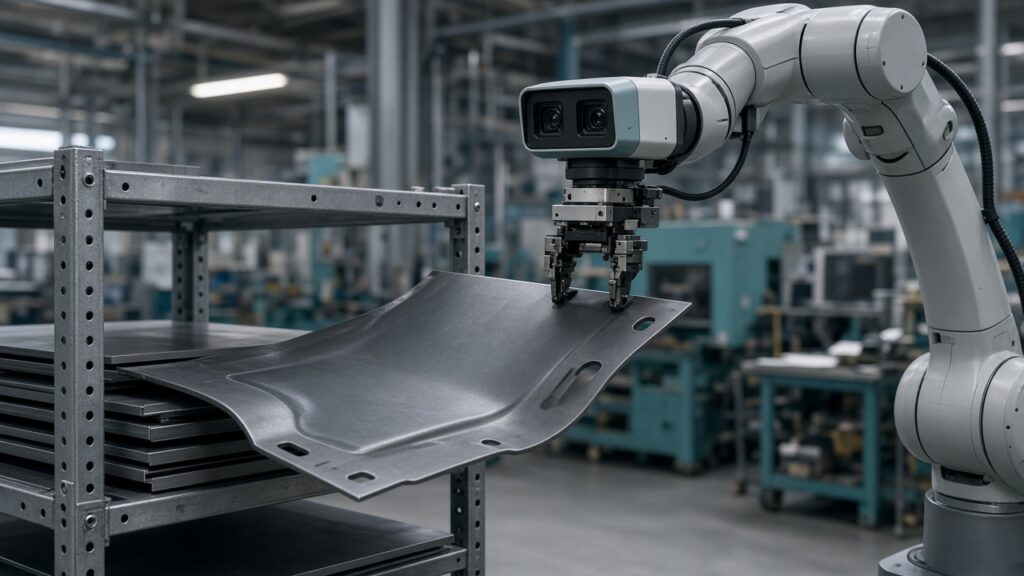
Las células de manipulación que descargan racks, desapilan paneles o hacen bin picking fallan por una misma razón: la pieza nunca está exactamente donde el programa la espera. El desgaste de los racks, la carga manual y una indexación imperfecta provocan colisiones, tomas fallidas y operarios vigilando constantemente. Las rutinas de búsqueda láser pueden recuperar la posición, pero consumen tiempo de ciclo mientras la línea espera.
Qué cambian las trayectorias guiadas por IA
La visión 3D montada en el robot, junto con la localización por IA, actualiza la trayectoria de toma a partir de la posición real de cada pieza. En lugar de escanear despacio o confiar en un posicionamiento perfecto, la célula recalcula la trayectoria en cada ciclo. Los trabajos documentados en talleres de carrocería ilustran lo grande que puede ser la mejora operativa cuando ese bucle se cierra sobre un robot existente.
En el Detroit Assembly Complex – Jefferson de Stellantis, una célula de descarga de racks de laterales de carrocería sufría averías repetidas porque el sistema basado en láser no soportaba los desplazamientos de racks y piezas. Reequipar la célula FANUC con guiado por visión con IA montado en el robot —sin modificar mecánicamente el puesto— redujo drásticamente el tiempo de avería: de unos 184 minutos al día a unos 4,9 minutos al día en el periodo antes/después recogido, una reducción de aproximadamente el 97 %, con una amortización citada de tres meses y sin colisiones tras la instalación durante el periodo de seguimiento descrito en el caso de estudio del proveedor. Un puesto de pick-and-place relacionado en el mismo complejo registró ciclos aproximadamente un 30 % más rápidos que con búsqueda láser, con una ventana de ROI prevista de unos tres a seis meses para ese tipo de reequipamiento.
Son cifras específicas de una planta y comunicadas por el proveedor, no medias del sector. Pero muestran dónde se concentra el ROI temprano: robots existentes (brownfield), alto coste de parada y variabilidad de posición que la percepción con IA absorbe más rápido que un rediseño mecánico.
En otro caso, materiales de un integrador muestran bin picking con IA en un UR10 de Universal Robots que alcanza ciclos de seis segundos del escaneo a la colocación con piezas de aparamenta de acero orientadas al azar, para una línea vinculada a Siemens, con tomas sin colisiones en contenedores profundos gracias a una pinza larga. De nuevo, la lección no es una garantía universal de tiempo de ciclo: es que el bin picking basado en percepción resulta económicamente interesante cuando la orientación aleatoria obligaría, si no, a usar bandejas, separadores u operarios.
Plazos de amortización realistas
Los casos de reequipamiento de los proveedores que se amortizan en pocos meses suelen excluir otra clase de proyecto: las células nuevas de robótica guiada por visión diseñadas desde cero. Las pautas publicadas por Cognex sobre cuándo la robótica guiada por visión genera realmente ROI subrayan que un proyecto bien acotado suele apuntar a una amortización de aproximadamente 12 a 24 meses una vez que la integración, la iluminación, la formación y la conexión con MES/ERP entran en el caso de negocio, y que los presupuestos que prometen unos seis meses merecen examinarse en busca de costes omitidos. Las mismas pautas sostienen que es el coste de integración, y no el brazo ni la cámara, donde se disparan los presupuestos, y que la variabilidad de las piezas dentro de una familia conocida es la señal más clara de encaje para la robótica guiada por visión frente a la automatización fija.
Para los responsables de control de gestión de planta, la síntesis práctica es esta:
| Situación | Qué suele generar antes el ROI |
|---|---|
| Robot existente, muchas colisiones/paradas, variación de posición | Reequipar con visión con IA; la recuperación de paradas puede dominar |
| Alta variedad, toma manual en varios turnos | Diferencial de mano de obra + regularidad entre turnos |
| Geometría estable, una sola referencia, gran volumen | El utillaje fijo puede seguir ganando en coste y velocidad |
| Célula nueva, pila VGR completa | Prever ~12-24 meses si el caso de negocio está completo |
Tome las promesas de amortización agresivas como una invitación a enumerar todas las partidas —efector final, iluminación, validación de seguridad, etiquetas del MES, cámaras de repuesto, mantenimiento de modelos—, no como un método de previsión.
Visión artificial con IA para inspección: economía de la calidad, no demos
Cuándo la IA supera a la visión clásica y cuándo no
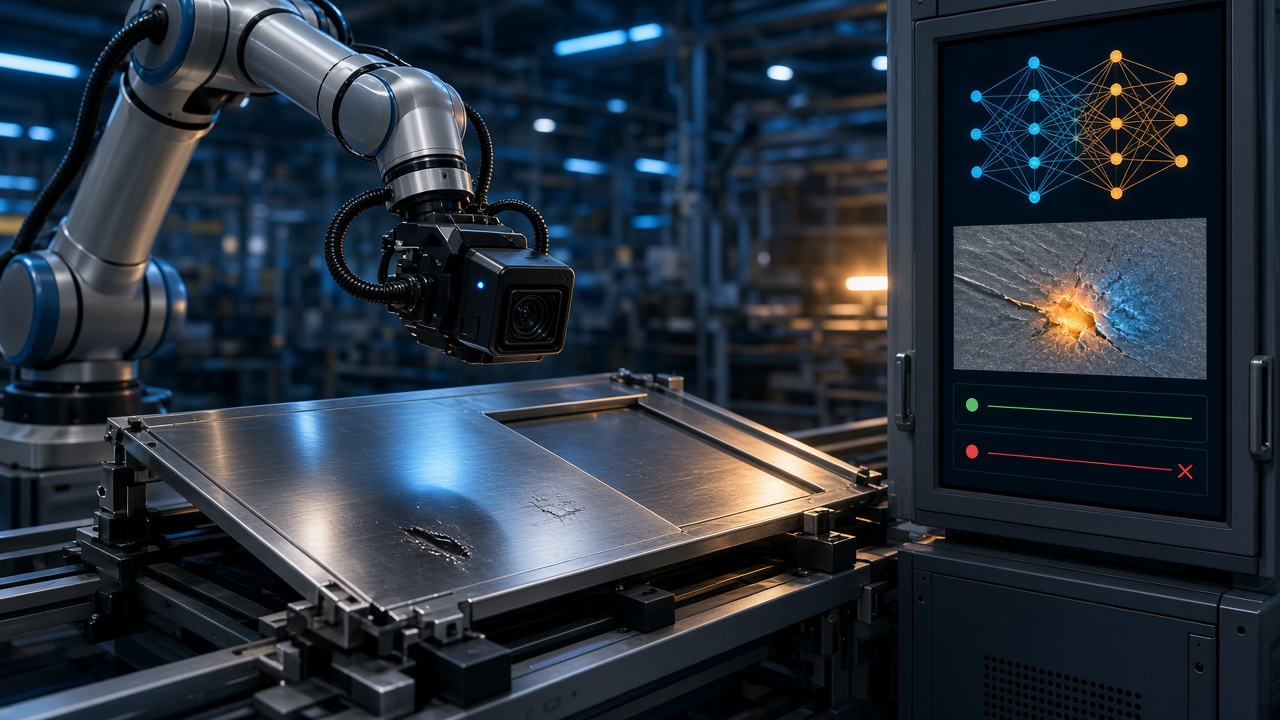
No toda inspección necesita aprendizaje profundo. La lectura de códigos de barras, las comprobaciones de presencia y las mediciones dimensionales sencillas se resuelven mejor con visión artificial convencional o sensores. La visión artificial con IA se gana el sueldo en superficies irregulares, texturas complejas, variaciones estéticas, dispersión de materiales naturales y patrones de defectos sutiles que se resisten a reglas limpias.
La inspección humana sigue dejando huecos medibles. Trabajos de síntesis sobre la economía de la inspección industrial citan tasas de defectos no detectados que suelen situarse entre el 20 % y el 30 % en muchos entornos de inspección visual manual, un contexto que justifica la revisión asistida por IA, no una afirmación de que todas las plantas tengan esas cifras. Despliegues como la inspección asistida por IA de componentes cerámicos de precisión en los Sandia National Laboratories buscan reducir el tiempo de inspección de alrededor de una hora por pieza a unos minutos, con una exhaustividad muy alta, mientras los técnicos siguen revisando las anomalías antes de la decisión final. Ese patrón híbrido —la IA señala candidatos y las personas deciden los casos de alto impacto— es a menudo el primer destino de los sistemas de calidad regulados o de alto riesgo.
Las cuentas del ROI que resisten a la planta
Las pautas de inversión de Octave ofrecen un marco útil y directo: el beneficio económico anual es igual al coste de la situación actual menos el coste de la situación futura; la amortización es igual a la inversión de implantación dividida entre ese beneficio anual. El coste actual no es solo la plantilla de inspectores. Incluye la utilización de equipos, la contención, el desecho, los retrabajos, la exposición a garantías, los límites de rendimiento en el punto de inspección y el coste de los escasos defectos escapados. El coste futuro debe incluir la mano de obra de revisión humana, el impacto de falsos positivos y falsos negativos, cámaras e iluminación, cómputo, ingeniería de integración, validación, formación, soporte de software y mantenimiento continuo de los modelos.
Los falsos positivos son especialmente corrosivos para el ROI. Un modelo con alta exhaustividad que inunda la línea de alertas innecesarias genera colas de revisión, retrasos y desconfianza de los operarios. Los falsos negativos crean el riesgo contrario: defectos escapados, retiradas de producto y exposición normativa. Ambos deben estar en la hoja de cálculo antes de elegir la referencia de la cámara.
Los resultados de campo muestran cómo puede ser un «buen» resultado cuando el sistema se diseña como una célula y no como una demo en un notebook. Una célula de inspección colaborativa asistida por IA en la fábrica de electrodomésticos de cocina de Silverline (proyecto AI-PRISM), que combinaba un recorrido de visión con un UR10e y un segundo cobot para pruebas funcionales bajo ROS 2, registró una reducción del tiempo de control de calidad de 82 s a 61 s por unidad (~25 %), un aumento de la eficiencia de recursos en el control final de 0,75 a 0,88 y una gran reducción del tiempo de observación visual de los operarios, con una menor carga mental medida en la escala NASA-TLX. Esas mejoras exigieron resolver reflejos, iluminación, alcance y conflictos de software entre robots, no solo entrenar un detector.
Una revisión más amplia de la visión basada en aprendizaje automático para inspección robotizada, que abarca decenas de estudios de fabricación, informa de precisiones de detección/clasificación con frecuencia superiores al 95 % en los trabajos publicados —a veces más en entornos controlados—, pero constata que una amplia mayoría de las implantaciones siguen a escala de prototipo o piloto. La tecnología puede funcionar; lo escaso es la industrialización.
Cobots con IA, inferencia en el borde y por qué la latencia es una variable del ROI
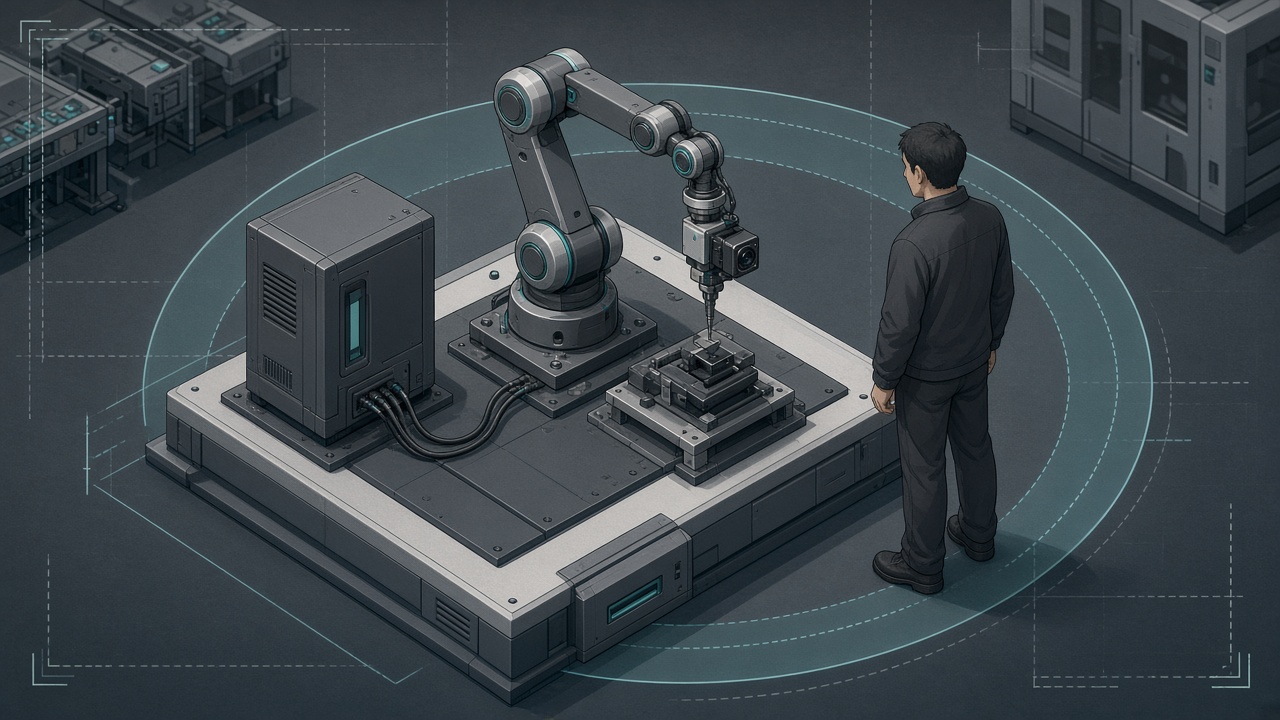
Las aplicaciones colaborativas solo generan ROI si el robot sigue trabajando de forma productiva junto a las personas. La visión centrada en la nube puede servir para analítica; tiene dificultades cuando el bucle debe proteger a los operarios y el tiempo de ciclo a la vez.
Un análisis del sector sobre la IA física en células colaborativas señala que los viajes de ida y vuelta a la nube para detección de profundidad de alta fidelidad y seguimiento esquelético suelen situarse entre 100 y 200 ms. A una velocidad moderada del brazo de unos 2 m/s, ese retraso equivale a unos 200-400 mm de movimiento antes de que una orden de parada o ralentización pueda actuar, suficiente para obligar a envolventes de seguridad sobredimensionadas, velocidades conservadoras y un funcionamiento a trompicones que arruina el caso de negocio. Se plantea como objetivo práctico una latencia determinista de extremo a extremo del orden de menos de ~30 ms para la monitorización de tipo velocidad y separación, lo que empuja la inferencia al borde y, para las actualizaciones cinemáticas dinámicas, hacia una vía directa al controlador de movimiento en lugar de esperar a cada ciclo del PLC.
Esa arquitectura encaja con la insignia temática IA en el borde y en el dispositivo de este artículo: las cámaras y los modelos viven en la célula; las funciones de seguridad certificadas permanecen en la cadena de seguridad homologada; la capa edge aporta percepción rápida para las consignas de trayectoria y velocidad. La investigación sobre descarga al borde 5D/5G para el control colaborativo trata igualmente el tiempo de reacción, la frecuencia y resolución de imagen, la QoS y las paradas seguras por tiempo de espera como variables de diseño de primer orden, no como detalles secundarios.
Las normas de seguridad refuerzan esta misma visión de sistema. La ISO 10218-2:2025 aborda las aplicaciones y células de robots industriales —diseño, integración, puesta en marcha, operación y mantenimiento— e incorpora los requisitos de aplicaciones colaborativas antes asociados a la ISO/TS 15066. Las preguntas frecuentes del sector publicadas por A3 destacan el paso a evaluar la aplicación colaborativa (robot, herramienta, pieza, programa, procedimientos) y no una mítica etiqueta de «robot colaborativo», y mencionan nuevos requisitos de ciberseguridad ligados a la seguridad de los robots industriales. En la práctica: la percepción con IA no sustituye a la evaluación de riesgos, a los límites de fuerza y velocidad ni a la evaluación de amenazas de ciberseguridad en células conectadas.
El aprendizaje robótico y la autonomía también intervienen aquí. Los enfoques basados en CAD o few-shot que acortan el entrenamiento para nuevas familias de piezas importan porque el coste de cambio de referencia forma parte del ROI. Una autonomía que no se puede validar, vigilar ante predicciones de baja confianza y revertir ante reflejos fuera de distribución o defectos nuevos no es una autonomía en la que una planta vaya a confiar en el turno de tarde.
Fallos de integración: por qué los proyectos se atascan después del piloto
La mayoría de los programas de robótica industrial con IA estancados no fracasan porque el Softmax se equivocara en un conjunto de prueba cuidado. Fracasan en las juntas.
1. Subestimar la fontanería OT/IT
Los profesionales de la inspección en el borde cuentan a menudo que la integración —comunicación con el PLC, flujos de datos, iluminación, red, validación— consume la mayor parte del calendario, mientras que el entrenamiento del modelo es una parte minoritaria. Cuando las máquinas antiguas no pueden intercambiar las señales que necesita la célula, «la IA funciona en el laboratorio» se convierte en «la línea no puede hablar con el modelo». Presupueste y planifique primero las interfaces.
2. Iluminación, reflejos y escenas no controladas
Las superficies metálicas y de vidrio bajo luminarias cenitales intensas generan reflejos especulares y sombras que destruyen silenciosamente la precisión. Despliegues documentados de inspección con cobots han tenido que añadir LED en el efector final y en la célula, replanificar trayectorias por cuestiones de alcance y ampliar los conjuntos de entrenamiento con iluminación fuera de distribución. Si el piloto solo se probó con un conjunto de imágenes ideal, la producción redescubrirá la física.
3. Casos de negocio que omiten los falsos positivos y el mantenimiento
Una cifra de precisión en un panel que ignora la mano de obra de revisión, el desecho por exceso de rechazos, el riesgo de defectos escapados, las suscripciones de software y los reentrenamientos periódicos lucirá brillante en la revisión de CapEx y se agriará en el OpEx. La deriva del modelo tras un cambio de recubrimiento o de proveedor es un problema operativo con nombre propio.
4. Seguridad y coordinación de software tratadas como trámites
En informes de despliegue publicados ya han aparecido pilas ROS 2 multirrobot que colisionan por nombres de topic predeterminados, falta de aislamiento por espacios de nombres o decisiones de IA sin interrupción ante baja confianza. Las células colaborativas necesitan además una evaluación de riesgos a nivel de aplicación según el marco ISO 10218 vigente, y una evaluación de amenazas de ciberseguridad ahora que los robots conectados se convierten en la norma. Saltarse cualquiera de las dos no es un atajo: es un bloqueo de entregas más adelante.
5. Pilotos sin responsable del proceso
Una detección que no responde a «enviar / retener / retrabajar / contener / investigar» no crea valor. Los resultados de inspección deben alinearse con las normas de calidad y conectarse al MES, a la trazabilidad y a las reglas de disposición. Una responsabilidad transversal (calidad, operaciones, automatización, TI) desde el arranque va de la mano de células que superan auditorías y el turno de noche.
Una secuencia práctica para plantas que buscan ROI temprano
- Elegir un problema caro y bien medido. Colisiones en la descarga de racks, cuello de botella en inspección o mano de obra de toma en varios turnos, con cifras.
- Decidir si hace falta IA. Preferir visión clásica o utillajes cuando las reglas basten.
- Establecer los costes de referencia de extremo a extremo. Mano de obra, desecho, defectos escapados, paradas, contención, capacidad.
- Acotar el coste total instalado. Robot o reequipamiento, cámaras, iluminación, efector final, seguridad, integración, MES, formación, repuestos, operación de modelos.
- Diseñar para la latencia en el borde y la seguridad. Mantener las paradas certificadas en la cadena de seguridad; situar la percepción donde los tiempos lo permitan.
- Pilotar con la iluminación y la mezcla de referencias reales. Incluir defectos raros y los peores racks.
- Definir los roles humanos. Revisión asistida o rechazo en bucle cerrado, según el riesgo.
- Instrumentar la amortización. Minutos de parada, tasa de falsos positivos, tasa de escapes, tiempo de ciclo y esfuerzo de actualización del modelo, revisados cada mes tras la puesta en marcha.
- Escalar solo lo que haya funcionado un trimestre. Copiar el diseño de la célula, no la diapositiva.
Conclusión
Las fábricas ven antes el ROI de los cobots con IA y la visión artificial con IA allí donde la percepción elimina incertidumbre cara del movimiento y la calidad: pick-and-place con variaciones de posición e inspección con criterios que las reglas no pueden sostener. Los reequipamientos documentados muestran que la recuperación de paradas y las mejoras de tiempo de ciclo pueden ser grandes cuando la visión con IA se monta sobre robots existentes; las células de inspección muestran reducciones de dos dígitos en el tiempo de control de calidad cuando la iluminación, el software multirrobot y la revisión humana se diseñan conjuntamente. La inferencia en el borde no es una palabra de moda en este contexto: es la forma de que las células colaborativas protejan a la vez a las personas y el tiempo takt.
Los proyectos que se atascan suelen infrafinanciar la integración, ignorar la economía de los falsos positivos o tratar las normas y la ciberseguridad como algo secundario. Los proyectos que se amortizan tratan la robótica industrial con IA como ingeniería de planta con modelos dentro, no como un modelo al que se le ha pegado una planta.
Lecturas relacionadas
- Fábricas de datos para la IA física: cómo los datos sintéticos aceleran los robots industriales
- Humanoides en la fábrica: de los vídeos de demostración a turnos completos
- Sim-to-real en 2026: cerrar la brecha sin datos reales infinitos
Referencias / fuentes
- Inbolt — Stellantis bodyshop de-racking case (97% breakdown reduction; ~3-month ROI): https://www.inbolt.com/resources/customer-stories/stellantis-enhances-bodyshop-efficiency-by-97-with-inbolts-vision-guided-de-racking-solution/
- Inbolt — Stellantis automotive pick-and-place (~30% cycle-time reduction; 3–6 month projected ROI): https://www.inbolt.com/resources/customer-stories/30-cycle-time-reduction-in-automotive-pick-place/
- Inbolt — Pick & place / de-racking use-case overview (retrofit framing, brand compatibility notes): https://www.inbolt.com/use-cases/placement-deracking/
- Cognex — “How Vision-Guided Robotics Helps to Drive ROI” (payback framing, part variability, integration cost emphasis; page content summarized via search index this turn; direct fetch rate-limited): https://www.cognex.com/en/tools-and-resources/resource-center/when-vision-guided-robotics-actually-drives-roi
- Octave — “Before investing in AI vision inspection, do the math” (cost framework, false positives/negatives, Sandia context): https://www.octave.com/learn/resources/blogs/before-investing-in-ai-vision-inspection-do-the-math
- The Robot Report — Madhu Gaganam, “Closing the latency gap: Why physical AI requires edge-first architectures” (3 May 2026; latency / SSM discussion): https://www.therobotreport.com/closing-latency-gap-why-physical-ai-requires-edge-first-architectures/
- arXiv HTML — “AI-Driven Collaborative Assembly Line Inspection: System Integration and Deployment Challenges” (Silverline / AI-PRISM cobot inspection cell metrics and integration issues): https://arxiv.org/html/2609.33522v1
- PMC / Sensors review — “Machine Learning-Powered Vision for Robotic Inspection in Manufacturing: A Review” (accuracy ranges; high share of pilot-scale work): https://pmc.ncbi.nlm.nih.gov/articles/PMC12899094/
- SOLOMON 3D — AccuPick bin-picking case (UR10; ~6 s cycle; Siemens-related line via Motion Technique): https://www.solomon-3d.com/case-studies/accupick/bin-picking-steel-parts-ai/
- ISO — ISO 10218-2:2025 Robotics — Safety requirements — Part 2: Industrial robot applications and robot cells: https://www.iso.org/standard/73934.html
- A3 Automate — Updated ISO 10218 FAQ (collaborative application framing; cybersecurity notes): https://www.automate.org/robotics/blogs/updated-iso-10218-faq
- TÜV Rheinland — ISO 10218 standard update overview (TS 15066 integration; cybersecurity requirements summary): https://www.tuv.com/landingpage/en/robotics/main/standard-update-alert/
- IEEE Access — “Distributed Control for Collaborative Robotic Systems Using 5G Edge Computing” (reaction-time factors; timeout safe-stop pattern): https://doi.org/10.1109/access.2024.3475584
- IFR — Cobots infographic (ISO 10218 / ISO TS 15066 collaborative guidance pointers): https://ifr.org/img/uploads/Cobots_Infografik.pdf
Imágenes: ilustraciones originales creadas para AndBeyond.Tech; no aparecen logotipos ni personas reales.