Outils de vision IA pour intégrateurs : ABB, KUKA et Yaskawa empruntent trois voies différentes
La vision robotique a toujours eu un problème de compétences. Le bras, la pince et le garde-corps sont des articles de catalogue ; la partie vision,…
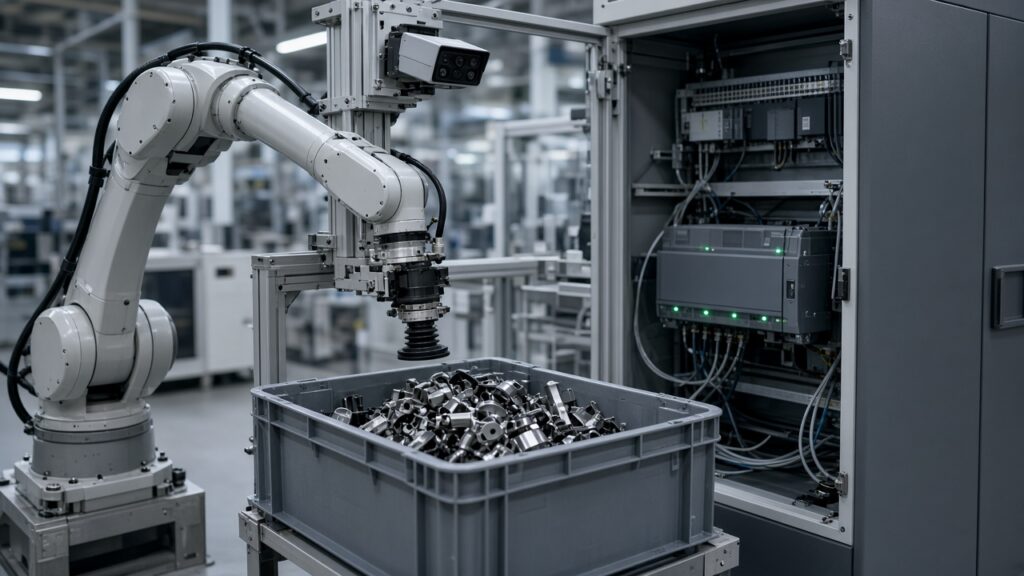
La vision robotique a toujours eu un problème de compétences. Le bras, la pince et le garde-corps sont des articles de catalogue ; la partie vision, non. Quelqu’un doit collecter des images, entraîner ou régler un modèle de reconnaissance, le calibrer sur le robot et le maintenir en état de marche lorsque les pièces, l’emballage ou la lumière changent. Pour beaucoup d’intégrateurs de systèmes, ce quelqu’un est un spécialiste rare, ou un fournisseur de vision extérieur, avec son propre calculateur et sa propre interface vers le robot.
Cet automne, trois des plus grands constructeurs de robots ont chacun proposé une manière de contourner ce goulot. ABB a ajouté un outil d’entraînement, AI Robot Trainer, à son logiciel de vision OmniCore EyeMotion et à son module de tri Fashion Inductor. KUKA a lancé iiQKA.AI Vision, qui s’exécute sur une unité de calcul à l’intérieur de son contrôleur. Yaskawa continue d’étoffer MOTOMAN NEXT, dont le contrôleur embarque un second calculateur, capable d’IA.
Tous trois disent aux intégrateurs qu’ils n’ont plus besoin d’une équipe d’IA pour déployer la vision robotique. Ils n’entendent pas la même chose par là, et ils placent l’IA à des endroits différents. Cet article compare ce que chaque entreprise dit dans ses propres communiqués et pages produits, puis donne notre lecture de ce qui reste à prouver.
Une note sur les dates. La presse spécialisée a couvert ces lancements entre le 9 et le 15 novembre 2026, ce qui les a fait ressembler à une seule semaine d’annonces. Les salles de presse des entreprises indiquent des dates plus précoces : le 8 octobre 2026 pour KUKA, et les 12 et 15 octobre 2026 pour les deux communiqués d’ABB. Nous n’avons trouvé, en novembre, aucun communiqué de Yaskawa sur des outils de vision ou sur le programme de partenaires de MOTOMAN NEXT, dans l’une ou l’autre de ses salles de presse. Il s’agit d’une vague d’annonces automnales, et non d’une seule semaine.
Ce que disent les entreprises (faits sourcés)
Cette section ne rapporte que ce qu’ABB, KUKA et Yaskawa affirment dans leurs propres communiqués et documentations produits. Tous les chiffres de performance sont rapportés par les fournisseurs et n’ont pas été vérifiés de façon indépendante.
ABB : AI Robot Trainer pour OmniCore EyeMotion
OmniCore EyeMotion, le logiciel de vision d’ABB pour ses robots commandés par OmniCore, a été lancé en septembre 2025. Le communiqué d’octobre 2026 y ajoute AI Robot Trainer. ABB indique que le couple permet aux clients d’entraîner, de déployer et d’améliorer en continu des applications de vision IA « sans avoir besoin d’experts pour construire des modèles d’IA à partir de zéro », et qu’il est conçu pour les intégrateurs de systèmes et les partenaires d’automatisation.
ABB décrit un flux unique, de la capture d’images en atelier à l’entraînement, au déploiement et à l’amélioration du modèle, les résultats étant transmis à sa planification automatique de trajectoires sans collision. Elle affirme aussi :
- un flux guidé et un chatbot d’IA pour aider les utilisateurs à gérer les changements de produits (SKU), d’éclairage, de dispositions et de variantes d’objets ;
- des données d’entraînement mélangeant images synthétiques et images réelles ;
- une compatibilité avec toute marque de caméra ou de capteur ;
- des applications allant du prélèvement-placement 2D au prélèvement en bac 3D, à l’inspection, au tri et à l’assemblage.
Chiffres rapportés par le fournisseur : un temps de mise en service réduit jusqu’à 90 %, et un temps de cycle réduit jusqu’à 50 % lorsqu’il est combiné à la planification de trajectoires. Le communiqué de 2026 ne donne pas de baseline. Le communiqué EyeMotion de septembre 2025 d’ABB avançait déjà « jusqu’à 90 % » « par rapport à des solutions sur mesure ».
La page Physical AI d’ABB indique qu’AI Robot Trainer affine des modèles pré-entraînés dans le cloud sur les images du client. Le fichier de modèle qui en résulte est chargé dans la cellule robot, et aucune connexion permanente au cloud n’est nécessaire en production.
ABB : Fashion Inductor avec AI Robot Trainer
Trois jours plus tard, ABB a appliqué l’outil à Fashion Inductor, son module de prélèvement et de tri de vêtements dans les centres logistiques. ABB qualifie cette mise à niveau de sa « première solution d’IA physique de grade industriel, de bout en bout, fondée sur la vision ».
- Performance rapportée par le fournisseur : un débit allant jusqu’à 1 300 articles par heure et par cellule, avec des cibles de précision de prélèvement supérieures à 99,5 %. ABB présente ces chiffres comme des capacités déjà existantes de Fashion Inductor, et non comme des gains issus de la mise à niveau IA.
- Économie d’effort rapportée par le fournisseur : AI Robot Trainer réduit l’effort d’ingénierie et de mise en service jusqu’à 75 %, grâce à des modèles de vision pré-entraînés propres à la mode, à des outils d’application et à un réentraînement rapide.
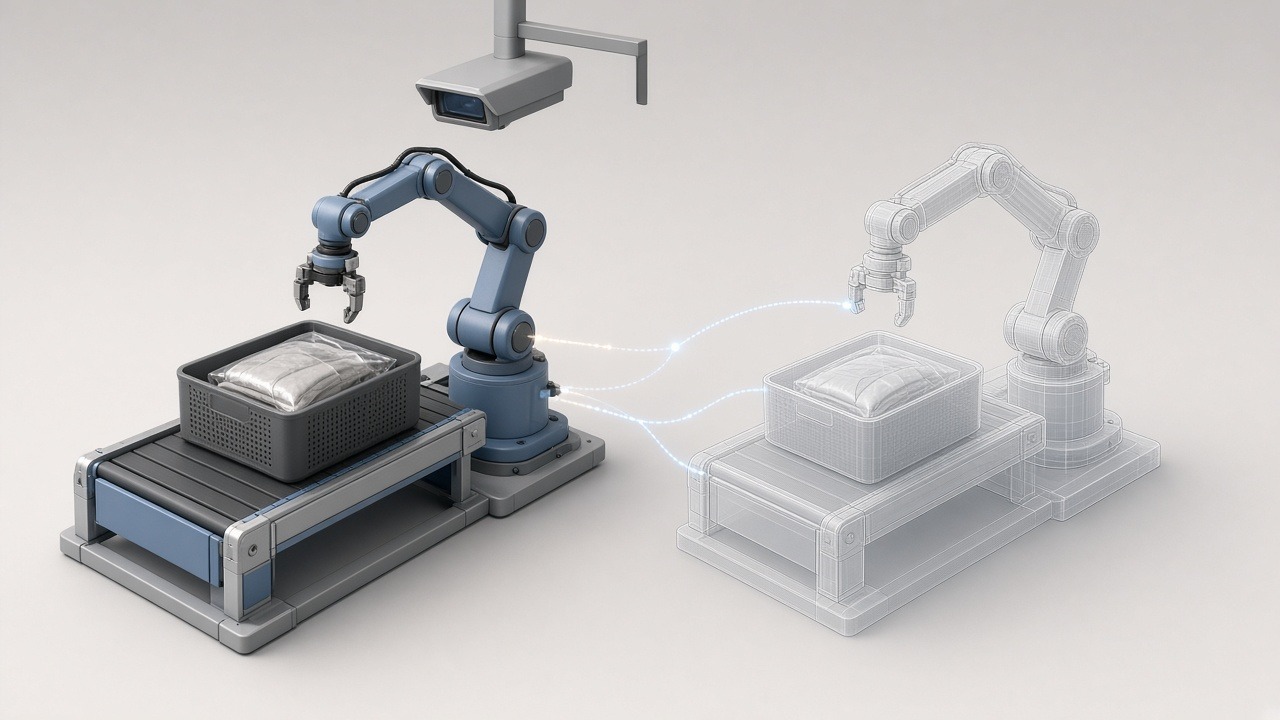
- Jumeau numérique : une réplique logicielle du module, liant la Application Controller Platform d’ABB, la planification automatique de trajectoires, AI Robot Trainer et RobotStudio, qui, selon ABB, accélère la mise en service et facilite l’ajout de pinces de tiers.
- Réentraînement en boucle fermée : le système surveille la performance du robot, signale les anomalies, génère de nouvelles données d’entraînement et renvoie des modèles améliorés vers le robot physique.
- Feuille de route : ABB indique que la même approche AI Robot Trainer s’étendra à davantage de ses applications fondées sur la vision d’ici le premier trimestre 2027.
La page Physical AI d’ABB ajoute deux affirmations du fournisseur : une cinquantaine d’images client peuvent suffire à une qualité de production, grâce à un pré-entraînement propre aux vêtements, et un modèle réentraîné peut entrer en production « en quelques minutes ».
KUKA : iiQKA.AI Vision
Le communiqué de KUKA du 8 octobre 2026 vise, avec iiQKA.AI Vision, les intégrateurs et les utilisateurs ayant une expérience limitée de la vision, qui veulent de la vision sans systèmes annexes complexes ni coûts d’entrée élevés. KUKA indique :
- Applications : vision 2D et 3D pour le prélèvement en bac, l’assemblage, le contrôle qualité et le dépalettisage.
- Lieu d’exécution : le traitement d’images s’exécute directement dans le contrôleur, sur la KUKA AI Extension Platform, que KUKA décrit comme une unité de calcul intégrée fondée sur le module NVIDIA Jetson Orin. KUKA indique qu’aucune connexion au cloud, aucun PC externe ni aucune infrastructure supplémentaire n’est nécessaire, et que les images sont traitées et stockées à bord.
- Ingénierie : la configuration se fait dans le logiciel d’ingénierie iiQWorks de KUKA, par des outils glisser-déposer, des modèles prêts à l’emploi et des flux guidés, du paramétrage à la mise en service.
- Fonctions : reconnaissance d’objets 2D et 3D, détection de position et calcul de points de saisie, transmis directement au robot, et fiables, selon KUKA, face à des pièces et un éclairage variables.
- Matériel : les caméras et les composants compatibles viennent de KUKA ; seul le traitement migre dans le contrôleur.
KUKA ne donne aucun pourcentage d’économie, seulement des affirmations qualitatives d’un moindre effort d’intégration et d’un moindre coût total de possession. Contrairement à ABB, elle ne décrit pas de boucle de réentraînement conduite par le client.
Yaskawa : MOTOMAN NEXT et son unité de commande autonome
Yaskawa n’a pas annoncé de nouvel outil de vision cet automne. Le produit pertinent est MOTOMAN NEXT, en vente au Japon depuis décembre 2023 et présenté en Europe en juin 2025.
Selon Yaskawa, le contrôleur YNX1000 contient deux calculateurs : l’unité classique de commande du robot (RCU) pour le mouvement, et une unité de commande autonome (ACU) fondée sur un module NVIDIA Jetson Orin. L’ACU exécute Linux et accueille des applications conditionnées en Docker. Yaskawa préinstalle des services de planification de trajectoires sans collision, de commande de mouvement, d’entrées-sorties, de capteurs d’effort et de traitement d’images 2D, 3D et fondé sur l’IA (bibliothèque HALCON), et indique que cela supprime le besoin d’un PC externe.
L’argument de Yaskawa auprès des intégrateurs est l’ouverture plutôt qu’un outil d’entraînement sans code : un kit de développement logiciel pour l’ACU, le simulateur YNX Robot Simulator comme jumeau numérique, et aucun droit de licence annuel ni frais d’exécution par instance pour les services de la plateforme. Sa page japonaise de cas d’usage recense plus d’une vingtaine de partenaires de co-création.
Deux communiqués de 2026 indiquent la direction. En juillet, Yaskawa a lié MOTOMAN NEXT au modèle Gemini Robotics ER 1.6 de Google DeepMind dans un « système robotique agentique » : le modèle d’IA décide de ce qu’il faut faire, les services propres du robot — vision, planification de trajectoires et capteurs d’effort — décident comment bouger. La disponibilité reste à annoncer. Le 28 octobre, Yaskawa et GAZOO Racing de Toyota ont décrit une cellule de soudage MOTOMAN NEXT qui reconnaît l’état de cadres tubulaires, soude, puis inspecte et corrige son propre travail, désormais en usage pratique dans la production de cadres GR KART.
Face à face
| ABB (EyeMotion + AI Robot Trainer) | KUKA (iiQKA.AI Vision) | Yaskawa (MOTOMAN NEXT) | |
|---|---|---|---|
| Date de publication (source primaire) | 12 oct. 2026 ; Fashion Inductor le 15 oct. 2026 | 8 oct. 2026 | Plateforme en vente depuis déc. 2023 (Japon) ; aucun nouveau communiqué vision cet automne |
| Public visé | Intégrateurs, partenaires d’automatisation, non-spécialistes | Intégrateurs et utilisateurs ayant une expérience limitée de la vision | Intégrateurs, développeurs logiciels, partenaires technologiques |
| Où les modèles sont entraînés | Cloud (AI Robot Trainer) | Non précisé dans le communiqué | Non précisé dans les sources utilisées ; SDK et simulateur fournis |
| Où la vision s’exécute en production | PC industriel distinct, connecté au contrôleur OmniCore (fiche technique EyeMotion) | AI Extension Platform à l’intérieur du contrôleur KUKA (Jetson Orin) | Unité de commande autonome à l’intérieur du contrôleur YNX1000 (Jetson Orin) |
| Boucle de réentraînement | Oui, en boucle fermée, décrite en détail | Non décrite | Non décrite comme une fonction packagée |
| Chiffres rapportés par le fournisseur | Mise en service jusqu’à 90 % plus rapide ; temps de cycle jusqu’à 50 % plus court ; effort d’ingénierie réduit jusqu’à 75 % (Fashion Inductor) | Aucun | Aucun dans les sources utilisées |
| Choix de caméra | Toute marque | Caméras et composants compatibles fournis par KUKA | Non précisé dans les sources utilisées |
L’IA entre-t-elle vraiment « dans le contrôleur du robot » ?
Notre titre de travail disait que les trois constructeurs font entrer la vision IA dans le contrôleur du robot. Les sources primaires ne l’étayent que pour deux d’entre eux.
KUKA : oui. Le communiqué de KUKA elle-même indique que le traitement s’exécute « directement dans le contrôleur » sur l’AI Extension Platform dotée d’un module NVIDIA Jetson Orin, sans PC externe.
Yaskawa : oui. La documentation de Yaskawa elle-même place l’unité de commande autonome fondée sur Jetson à l’intérieur du contrôleur YNX1000, aux côtés de l’unité de commande de mouvement, et indique qu’elle supprime le PC externe.
ABB : non, pour autant que le montrent les documents d’ABB. La fiche technique EyeMotion spécifie un PC industriel (IPC) distinct, sous Ubuntu Linux, avec un GPU NVIDIA externe pour les options 3D et IA, connecté au contrôleur OmniCore par Ethernet. L’entraînement se fait dans le cloud. Le communiqué Fashion Inductor qualifie OmniCore de « couche d’exécution en production », mais aucun document ABB que nous ayons examiné n’indique que le modèle de vision IA s’exécute sur le contrôleur lui-même. Lorsque la page Physical AI d’ABB dit qu’EyeMotion fait tourner le modèle « sur le robot », nous lisons cela comme la cellule robot.
C’est pourquoi le titre de cet article parle d’outils de vision IA pour intégrateurs, plutôt que d’IA « dans le contrôleur ». Le terrain commun entre les trois est le public et la promesse, non l’emplacement matériel.
Notre analyse
Tout ce qui figure dans cette section est l’interprétation d’AndBeyond.Tech. Ce n’est pas une affirmation d’ABB, de KUKA ou de Yaskawa.
Trois voies vers le même goulot
Les trois approches s’alignent nettement sur un axe : quelle part du métier de la vision le constructeur de robots veut-il posséder.
ABB vend un cycle de vie géré : capturer des images, entraîner dans le cloud, déployer un fichier de modèle, surveiller la performance, réentraîner. C’est aussi le seul à conditionner cela comme une application prête à l’emploi, avec des modèles pré-entraînés pour un domaine défini. Les vêtements en pochettes plastique sont un cas classique où les règles de vision écrites à la main cèdent, de sorte que le pari est raisonnable.
KUKA vend l’intégration : pas de PC de vision distinct, pas de couche de communication entre le système de vision et le robot, un seul outil d’ingénierie. Quiconque a débogué cette poignée de main en verra l’intérêt. KUKA dit peu sur la façon dont les modèles s’améliorent dans le temps.
Yaskawa vend une plateforme : un calculateur Linux équipé d’un GPU dans le contrôleur, plus des services robot, les partenaires construisant les applications. Cela ressemble davantage à un environnement de développement qu’à un outil guidé pour un intégrateur sans équipe d’IA.
Aussi « aucune équipe d’IA requise » a besoin d’un correctif pour chacun. L’expertise en IA migre vers les modèles pré-entraînés et le service cloud d’ABB, vers les modèles et le logiciel intégré de KUKA, et vers les partenaires logiciels qui construisent sur la plateforme de Yaskawa.
Comment lire les chiffres des fournisseurs
Les chiffres d’ABB sont les seuls nombres durs de cette salve, et ils demandent du soin.
- « Jusqu’à » est un plafond, non une moyenne. Aucun communiqué n’indique combien de projets ont été mesurés.
- Le chiffre de 90 % n’est pas nouveau. ABB employait déjà la même affirmation de mise en service « jusqu’à 90 % » pour EyeMotion en septembre 2025, avant l’existence d’AI Robot Trainer, par rapport à des « solutions sur mesure » ou à des « solutions comparables sur le marché ». Le communiqué de 2026 ne sépare pas la part d’économie qui vient du nouvel outil d’entraînement IA.
- Le chiffre de 50 % sur le temps de cycle est lié, dans la formulation même d’ABB, à la planification automatique de trajectoires sans collision. Il dit peu sur la qualité de la vision.
- Le chiffre de précision de 99,5 % est une cible, selon les termes d’ABB. Une cible n’est pas un résultat mesuré, et le communiqué ne dit pas dans quelles conditions elle s’applique.
- L’économie de 75 % pour Fashion Inductor n’a pas de baseline énoncée : un Fashion Inductor sans AI Robot Trainer, ou une cellule construite sur mesure ?
KUKA et Yaskawa ne publient pas de chiffres comparables, ce qui ne laisse encore aux acheteurs rien à quoi les tester.
Ce qui reste à prouver
Les résultats de terrain. Toutes les preuves à ce jour viennent des fournisseurs. Aucun communiqué ne nomme un intégrateur qui utiliserait ces outils sur plusieurs sites, le cas d’usage qu’ABB vise explicitement. La cellule GR KART de Yaskawa est un déploiement de production nommé, mais elle a été développée conjointement avec Yaskawa.
Le réentraînement en pratique. La boucle fermée d’ABB est la promesse la plus audacieuse. Qui approuve un nouveau modèle avant qu’il n’arrive en production ? Comment est-il validé au regard des exigences de qualité et de sûreté ? Peut-on revenir en arrière ? ABB indique que l’amélioration est « contrôlée et délibérée » ; la façon dont cela fonctionne sur une ligne de tri chargée reste à voir.
Le cloud et les données. ABB entraîne dans le cloud. Des usines aux politiques de données strictes peuvent refuser que des images de production quittent le site. Le traitement local de KUKA et de Yaskawa évite cela pour l’inférence, mais ni l’un ni l’autre n’explique comment les modèles sont mis à jour.
La marge de calcul. Un module Jetson Orin dans un contrôleur est capable, mais fini. Ni KUKA ni Yaskawa n’indiquent combien de caméras, quelle quantité de données 3D ou quelle taille de modèle il traite aux temps de cycle de production. L’IPC distinct d’ABB échange la simplicité d’armoire contre un calcul plus extensible.
L’enfermement. ABB insiste sur les caméras de toute marque ; KUKA vend les siennes. Tous trois lient le flux de vision à leurs propres robots et logiciels, ce qui est un coût de bascule pour les intégrateurs qui travaillent avec plusieurs marques. Nous avons examiné cette tension dans Du pilote à toutes les usines : la course aux compétences robotiques portables.
La question des compétences. « Sans spécialistes de l’IA » ne signifie pas sans compétences. L’éclairage, le placement des caméras, la conception de la pince et le calibrage décident encore si une cellule de vision fonctionne. Comme nous l’avons défendu dans Cobots IA et vision : là où les usines voient le ROI en premier, le retour de la vision vient généralement, d’abord, de tâches bien cadrées et répétables.
Questions que les intégrateurs devraient poser
Avant de faire reposer un projet sur l’un de ces outils, un intégrateur devrait demander :
- Quelle baseline se cache derrière chaque chiffre « jusqu’à », et sur combien de déploiements a-t-il été mesuré ?
- Où se fait l’entraînement, où s’exécute l’inférence, et quelles données quittent le site ?
- Comment les modèles réentraînés sont-ils validés, approuvés et, le cas échéant, annulés ?
- Quelles sont les limites de calcul par contrôleur ou par IPC, en caméras, cadences d’images et taille de modèle ?
- Que coûte la licence sur la durée de vie de la cellule, y compris les caméras et tout service d’entraînement dans le cloud ?
En résumé
ABB, KUKA et Yaskawa veulent tous faire de la vision IA quelque chose qu’un intégrateur peut déployer sans embaucher de data scientists. Leurs propres documents montrent trois conceptions différentes. KUKA et Yaskawa font tourner la vision sur une unité de calcul fondée sur Jetson, à l’intérieur du contrôleur du robot. ABB conserve la vision sur un PC industriel distinct et entraîne les modèles dans le cloud, mais propose la boucle de réentraînement la plus complète et la seule application packagée avec des modèles pré-entraînés.
Les seuls nombres durs viennent d’ABB et sont des plafonds rapportés par le fournisseur, dont l’un est antérieur au nouvel outil d’IA. Tant que des intégrateurs n’auront pas publié de résultats issus de projets multi-sites réels, le résumé juste est que les constructeurs de robots ont abaissé la barrière d’entrée de la vision IA. Ils n’ont pas encore montré jusqu’où.
À lire aussi
- Cobots IA et vision : là où les usines voient le ROI en premier
- Du pilote à toutes les usines : la course aux compétences robotiques portables
Références / Sources
Sources primaires (communiqués et documentations des entreprises)
- ABB, press release, « ABB Robotics enables anyone to train, deploy and optimize AI-powered robotics applications » (date de publication de la page : 12 octobre 2026). https://www.abb.com/global/en/news/139391/prsrl-abb-robotics-enables-anyone-to-train-deploy-and-optimize-ai-powered-robotics-applications
- ABB, press release, « ABB Robotics brings industrial-grade physical AI to fashion logistics » (date de publication de la page : 15 octobre 2026). https://www.abb.com/global/en/news/139480/prsrl-abb-robotics-brings-industrial-grade-physical-ai-to-fashion-logistics
- ABB, version allemande du communiqué Fashion Inductor, Friedberg, 15 octobre 2026. https://new.abb.com/news/de/detail/139480/abb-robotics-bringt-physische-ki-in-die-fashion-logistik
- ABB, press release, « ABB Robotics launches OmniCore EyeMotion for vision-powered autonomy », Zurich, 23 septembre 2025. https://new.abb.com/news/detail/129110/prsrl-abb-robotics-launches-omnicore-eyemotion
- ABB, OmniCore EyeMotion datasheet (exigences IPC). https://library.e.abb.com/public/9c44a50bf23040f48557774d245f409b/9AKK108471A7842_en_A_Datasheet%20EyeMotion%20datasheet.pdf
- ABB, page produit OmniCore EyeMotion. https://www.abb.com/global/en/areas/robotics/products/controllers/omnicore/omnicore-eyemotion
- ABB, page Physical AI (entraînement dans le cloud d’AI Robot Trainer, déploiement du modèle). https://www.abb.com/global/en/areas/robotics/innovation/physical-ai
- ABB, page produit Fashion Inductor. https://www.abb.com/global/en/areas/robotics/solutions/functional-modules/item-picking-family/fashion-inductor
- KUKA, press release, « iiQKA.AI Vision simplifies industrial image processing », 8 octobre 2026. https://www.kuka.com/en-us/company/press/news/2026/09/iiqka-ai-vision-product-launch
- KUKA, page produit iiQKA.AI Vision. https://www.kuka.com/en-us/products/robotics-systems/software/application-software/iiqka-ai-vision-industrial-image-processing
- Yaskawa Electric, news release (japonais), lancement de la série MOTOMAN NEXT (ventes à partir de décembre 2023). https://www.yaskawa.co.jp/newsrelease/product/1154379
- Yaskawa Europe, « MOTOMAN NEXT – A new platform from Yaskawa for intelligent adaptive robotic automation and AI », 12 juin 2025. https://www.yaskawa.eu.com/header-meta/news-events/article/motoman-next—a-new-platform-from-yaskawa-for-intelligent-adaptive-robotic-automation-and-ai_n22113
- Yaskawa Motoman, page MOTOMAN NEXT (contrôleur YNX1000, ACU). https://www.motoman.com/en-us/campaign/next
- Yaskawa Motoman Developer Portal, « Introduction to NEXT ». https://developer.motoman.com/en/NEXT/get-started/introduction
- Yaskawa Electric, news release, « MOTOMAN NEXT AI Robot’s Agentic Robot System Powered by Gemini Robotics », 15 juillet 2026. https://www.yaskawa-global.com/newsrelease/news/179679
- Yaskawa Electric, news release, « Yaskawa Electric and GAZOO Racing Advance Welding Technology Proven in Motorsports », 28 octobre 2026. https://www.yaskawa-global.com/newsrelease/267239
- Yaskawa Electric, cas d’usage MOTOMAN NEXT et partenaires de co-création (japonais). https://www.yaskawa.co.jp/motoman-next/case
- Yaskawa Electric, salle de presse mondiale (consultée le 16 novembre 2026 ; aucun communiqué de novembre sur les partenaires MOTOMAN NEXT). https://www.yaskawa-global.com/newsrelease
Sources secondaires (presse spécialisée ; citées uniquement pour des faits également présents dans les sources primaires ci-dessus)
- Robotics & Automation News, « ABB Robotics launches AI Robot Trainer to simplify robot vision programming », 9 novembre 2026. https://roboticsandautomationnews.com/2026/11/09/abb-robotics-launches-ai-robot-trainer-to-simplify-robot-vision-programming/106808/
- Robotics & Automation News, « ABB Robotics brings industrial-grade physical AI to fashion logistics », 14 novembre 2026. https://roboticsandautomationnews.com/2026/11/14/abb-robotics-brings-industrial-grade-physical-ai-to-fashion-logistics/107087/
- Control.com, « KUKA, ABB, and Kawasaki Unveil New Robotic Solutions », 11 novembre 2026. https://control.com/news/kuka-abb-and-kawasaki-unveil-new-robotic-solutions/
Images : illustrations originales créées pour AndBeyond.Tech ; aucun logo ni aucune personne réelle n’y figurent.