Del piloto a todas las plantas: la carrera por hacer portables las habilidades de los robots
Schaeffler–Wandelbots, FMC³ Robotics y Aptiv revelan el nuevo cuello de botella: reutilizar aplicaciones robóticas entre plantas, de la PoC a la producción.
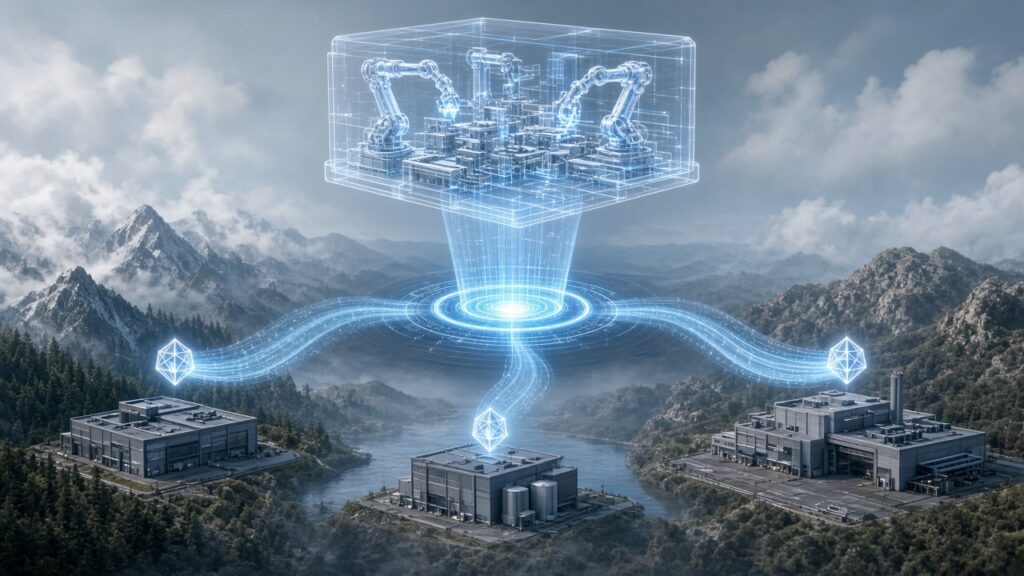
A la mayoría de los fabricantes ya no hace falta convencerlos de que un robot puede realizar una tarea nueva. Las pruebas de concepto (PoC) con percepción basada en IA, agarre aprendido o manipulación móvil son ya habituales. La pregunta difícil llega a la mañana siguiente de un piloto satisfactorio: ¿puede la misma aplicación funcionar en la siguiente planta, con otro robot y junto a otras máquinas, sin un segundo proyecto de ingeniería?
En la mayoría de las fábricas, la respuesta es hoy «no sin rehacer trabajo». Una aplicación que funciona en una célula está ligada a la marca del robot, al controlador, a los utillajes, a la iluminación, a la altura de las cintas transportadoras, a las señales de los PLC y a la configuración de seguridad de esa célula. Trasladarla suele exigir volver a enseñar al robot, volver a validar y, a menudo, reprogramar. En consecuencia, el coste de la automatización crece de forma aproximadamente proporcional al número de plantas, y lo aprendido en el primer despliegue se queda en la fábrica donde se produjo.
Tres anuncios de octubre y noviembre de 2026 muestran cómo proveedores y fabricantes intentan romper ese patrón. Schaeffler y Wandelbots están construyendo una plataforma para probar y transferir aplicaciones robóticas entre plantas. FMC³ Robotics lleva a cabo dos PoC en fábrica para comprobar si un mismo enfoque de IA corporizada puede abarcar tareas distintas. Aptiv está incorporando cientos de robots de sus socios a sus propias líneas de producción. Ninguna de estas iniciativas demuestra todavía que las habilidades robóticas portables funcionen a gran escala. En conjunto, indican dónde sitúa ahora el sector el cuello de botella.
Por qué las aplicaciones robóticas no viajan bien
Conviene precisar qué es lo que hay que trasladar cuando una aplicación se «transfiere». Una aplicación robótica es más que un programa de movimiento. Suele incluir:
- La lógica de la tarea: secuencia, ramificaciones, gestión de errores y recuperación.
- Los modelos de percepción: entrenados con imágenes de una cámara concreta, desde un ángulo concreto y con unas condiciones de iluminación concretas.
- Las vinculaciones con el hardware: cinemática del robot, lenguaje del controlador, entradas y salidas de la pinza y de la herramienta.
- La integración en el proceso: señales intercambiadas con los PLC, las cintas transportadoras, las máquinas herramienta y los sistemas de fabricación de la planta.
- La configuración de seguridad: resguardos, zonas y parámetros de velocidad y separación, validados para esa célula concreta.
- El conocimiento del proceso: tolerancias, criterios de calidad y las correcciones que un operario experimentado aplica sin pensarlo.
La automatización tradicional agrupa todos estos elementos. Cada planta acaba teniendo su propia versión, mantenida por su propio integrador. El enfoque emergente de la «habilidad portable» intenta separarlos: la lógica de la tarea y los modelos aprendidos residen en una capa de software situada por encima del hardware, la simulación los verifica antes de que lleguen al taller y solo las vinculaciones propias de cada planta se adaptan in situ. Analizamos la vertiente de los datos en Fábricas de datos para la IA física: cómo los datos sintéticos aceleran los robots industriales. La vertiente de la validación depende de cerrar la brecha entre la simulación y la realidad.
Caso 1: Schaeffler y Wandelbots, una plataforma para trasladar aplicaciones entre plantas
El 22 de octubre de 2026, el grupo de tecnología del movimiento Schaeffler y Wandelbots, empresa de software robótico con sede en Dresde, anunciaron una alianza tecnológica. El anuncio se hizo mediante comunicados paralelos de Schaeffler y de Wandelbots, y los detalles se presentaron en la conferencia NVIDIA GTC de Berlín.
Qué dicen estar construyendo
Según ambos comunicados, los socios desarrollarán para Schaeffler una plataforma de IA física basada en el software NOVA de Wandelbots. Schaeffler describe el objetivo sin rodeos: la solución debe ponerse a disposición de todas las plantas del grupo en el mundo. Deberá facilitar el desarrollo, las pruebas y la transferencia entre emplazamientos de aplicaciones robóticas, tanto para robots industriales como para humanoides.
Wandelbots presenta NOVA como una capa que separa la lógica de la aplicación del hardware. Reúne modelos de IA, gemelos digitales, máquinas y datos de producción en un único entorno de software, de modo que por debajo puedan intercambiarse robots de distintos fabricantes, sistemas móviles y humanoides. Las pruebas virtuales se apoyan en NVIDIA Omniverse y NVIDIA Isaac Sim. Los procesos se simulan, se validan y se optimizan digitalmente, y después se trasladan al taller a través de la misma capa de software. Según Wandelbots, la lógica validada en simulación pasa a producción sin cambios.
El concepto de habilidad es central. Schaeffler explica que una tienda de habilidades (skill store) agrupará aplicaciones, modelos y conocimiento técnico. Así, las habilidades desarrolladas en proyectos concretos podrán recopilarse de forma sistemática, utilizarse con independencia del sistema robótico y extenderse a otras plantas. En el futuro, también podrían ofrecerse a clientes externos. Wandelbots denomina «time-to-skill», el tiempo necesario para disponer de una habilidad, a la métrica que se persigue.
Los beneficios que anuncian los proveedores
Ambas empresas declaran el objetivo de reducir hasta un 40 % los costes del ciclo de vida de la automatización, tanto en entornos de producción nuevos como existentes. Se trata de un objetivo fijado por los socios, no de un resultado medido. El medio especializado Robot24 señala que la estimación no se ha confirmado de forma independiente y que no se han revelado detalles financieros ni un calendario de implantación.
Wandelbots informa también de resultados de proyectos conjuntos anteriores. En una célula de envasado asistida por robots, la simulación redujo el tiempo de desarrollo en unas dos semanas por aplicación (dato facilitado por el proveedor). Los ciclos de corrección, que antes llevaban de semanas a meses, se acortaron de forma significativa. Según Wandelbots, la red de producción de Schaeffler incluye varios miles de sistemas robóticos, lo que da una idea de la escala a la que la reutilización podría resultar rentable.
Por qué es relevante
El caso de Schaeffler resulta revelador porque es el propio fabricante, y no solo el proveedor, quien plantea el problema en términos de transferencia. Una empresa con miles de robots repartidos en numerosas plantas no obtiene la mayor parte del valor de la primera aplicación, sino de su décima copia. Queda por ver si una lógica trasladada «sin cambios» resiste de verdad las diferencias entre plantas: esa es la afirmación que habrá que seguir de cerca.
Caso 2: FMC³ Robotics, un agente de IA corporizada y dos PoC muy distintas
FMC³ Robotics es una empresa de IA corporizada industrial con sede en Ingolstadt (Baviera) y oficina en Shanghái. El 3 de noviembre de 2026 publicó en el portal de electronica 2026 un comunicado de expositor en el que describe dos PoC industriales. Es el texto original de la empresa, redactado en alemán. En ManufacturingTomorrow se publicó una versión en inglés más extensa, que citamos como fuente secundaria para los detalles adicionales.
Las dos PoC
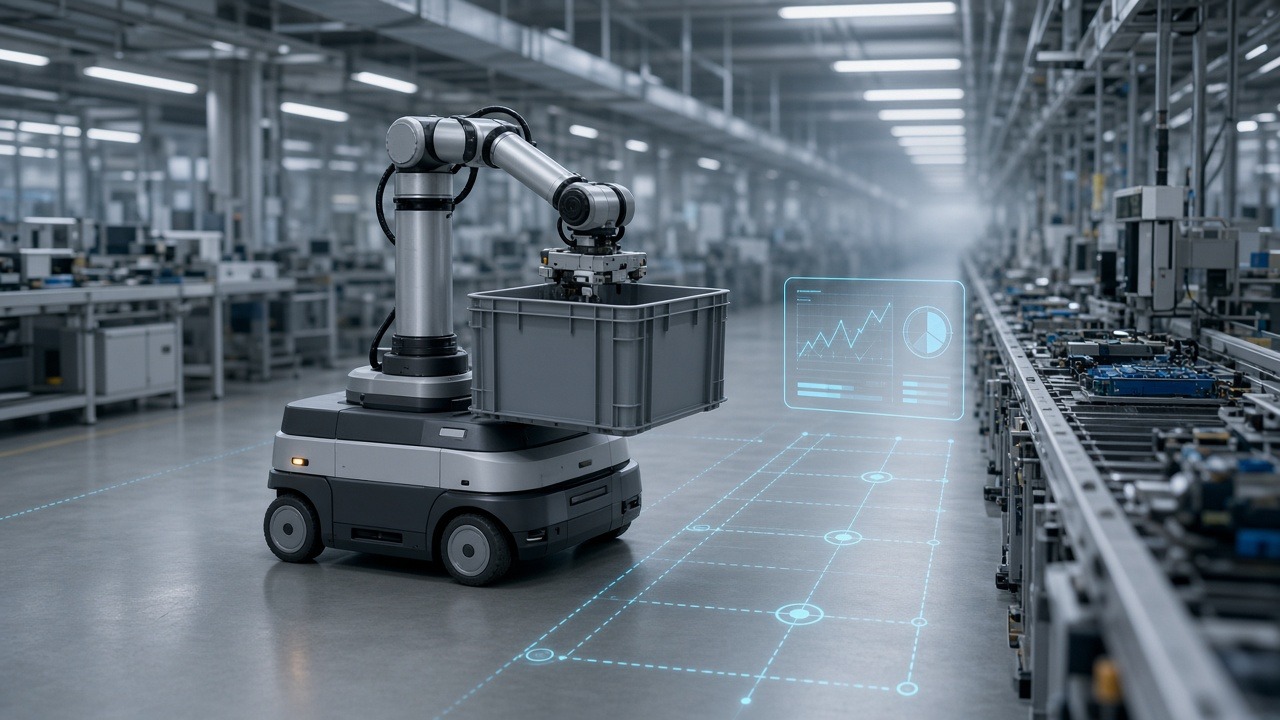
Manipulación móvil de contenedores en electrónica de consumo. En la primera PoC, en la que según FMC³ se emplea un robot humanoide sobre ruedas, el sistema ejecuta una cadena continua de tareas en condiciones de prueba controladas. Recoge un contenedor, lo transporta a través de una instalación existente, se sitúa junto al equipo de destino y deposita el contenedor en un punto definido de la línea. Según ManufacturingTomorrow, la planta trabaja con varios productos y tamaños de contenedor, y no se rediseñaron ni los pasillos ni los equipos en función del robot. La misma información fija como objetivo de entrega finales de octubre de 2026.
Manipulación de láminas de electrodos en la producción de celdas de batería. La segunda PoC abarca la recogida, el transporte y el posicionamiento preciso de láminas de electrodos de batería en un proceso existente. Hoy esta operación la realiza un trabajador. El robot debe coordinar la postura de agarre, la posición de depósito y la secuencia de trabajo con los equipos y el utillaje circundantes.
Qué está probando realmente FMC³
La empresa deja claro que ambos proyectos siguen en fase de PoC. En sus propias palabras, el objetivo es comprobar si un mismo enfoque de IA corporizada industrial puede manejar distintos materiales, cadenas de tareas y configuraciones de robot. También quiere ver si datos, modelos, hardware robótico y procesos de fabricación funcionan juntos como un sistema reproducible. Según ManufacturingTomorrow, las métricas incluyen el tiempo de ciclo, la desviación de posicionamiento y el tiempo de funcionamiento continuo.
El texto más extenso describe además el ciclo de datos que sustenta el enfoque. Los datos de las tareas se recogen mientras los trabajadores realizan su labor habitual, mediante cascos, cámaras externas y, cuando es necesario, guantes táctiles. Esos datos alimentan después la simulación, el entrenamiento, la validación, el despliegue y la retroalimentación. FMC³ hace hincapié en la trazabilidad: qué demostración generó qué capacidad, en qué condiciones se entrenó y se probó, y en qué robot se validó. La misma información indica que FMC³, Vector Informatik y PEM Motion planean crear en Alemania una empresa conjunta dedicada a la infraestructura de datos para la IA corporizada industrial. Tal como se describe, esa empresa conjunta es un proyecto, no una entidad en funcionamiento.
Por qué es relevante
FMC³ aborda la portabilidad desde los datos, y no desde la plataforma de software. Su apuesta es que una habilidad solo puede reutilizarse si el contexto en el que se aprendió, errores y correcciones incluidos, queda registrado y es trazable. Es una exigencia sensata. Sin embargo, dos PoC no bastan todavía para demostrar que una capacidad aprendida en una planta se transfiere a otra con menos esfuerzo.
Caso 3: Aptiv, sus propias fábricas como banco de validación
El 6 de noviembre de 2026, Aptiv anunció en un comunicado publicado en su sala de prensa la firma de sendos acuerdos de colaboración estratégica con TARS y Shanghai Electric. Los acuerdos se suscribieron en la 9.ª China International Import Expo, en Shanghái.
Según Aptiv, cientos de robots de ambos socios se están desplegando de forma gradual en sus líneas de producción, «pasando de la validación inicial al despliegue a escala». Aptiv afirma que lo aprendido en producción servirá para seguir desarrollando los sistemas robóticos, de modo que se adapten mejor a entornos industriales complejos. En sentido inverso, las plataformas de computación de alto rendimiento y los productos de distribución eléctrica de Aptiv se integrarán en los robots de los socios, con un inicio de producción previsto antes de que termine 2026. Según Aptiv, la arquitectura de computación está concebida para admitir varias configuraciones de robot y mejorar la «portabilidad de las aplicaciones».
El comunicado de Aptiv no precisa qué tareas realizan los robots, qué plantas participan ni qué rendimiento se ha alcanzado. Esos datos deben considerarse desconocidos hasta que la empresa los publique. Lo que sí muestra el anuncio es un modelo en el que un gran fabricante utiliza sus propias líneas como banco de pruebas y concibe el paso a volúmenes de producción como un proceso gradual, no como un cambio de golpe.
Una PoC no es producción
Los tres casos se presentan desde la óptica del escalado, y los tres se encuentran en una fase temprana. Los compradores industriales deben tener presente todo lo que separa una demostración convincente de una aplicación que funciona en cada turno y en cada planta. Cinco ámbitos son decisivos.
1. Pruebas de validación, no demostraciones
Una PoC demuestra que una tarea puede realizarse. La producción exige pruebas de que se realiza de forma fiable, turno tras turno, con distintas variantes de producto y distintos operarios. Ello requiere criterios de aceptación acordados y definidos de antemano, que abarquen la tasa de éxito, los modos de fallo y el comportamiento de recuperación, medidos durante un periodo suficientemente largo. Cada transferencia a otra planta debe ir acompañada de su propia prueba de aceptación. Que una habilidad se haya «validado en simulación» no sustituye esa prueba.
2. La seguridad conforme a la ISO 10218-2:2025
La seguridad no se transfiere automáticamente. La norma ISO 10218-2:2025 establece los requisitos de seguridad para las aplicaciones de robots industriales y las células robotizadas. Abarca su diseño, integración, puesta en servicio, funcionamiento, mantenimiento y retirada del servicio, y exige una evaluación de riesgos de la aplicación completa: robot, efector final, pieza, programa y maquinaria asociada. Una habilidad trasladada a una nueva célula, con otra distribución, otras personas cerca y otros equipos, es en la práctica una aplicación nueva. Necesita su propia evaluación de riesgos y su propia validación de seguridad. El comportamiento aprendido plantea una cuestión adicional a los ingenieros de seguridad: cómo demostrar que el robot se mantiene dentro de su envolvente validada cuando sus acciones proceden de un modelo y no de un programa fijo.
3. Tiempo de ciclo y disponibilidad
La rentabilidad depende de la productividad. Un manipulador móvil que completa la tarea en una PoC, pero trabaja más despacio que la línea o necesita ayuda frecuente de un operario, no resultará rentable. La preparación para la producción exige datos sobre el tiempo de ciclo frente al tiempo takt, el tiempo medio entre intervenciones, el tiempo de recuperación y el tiempo de funcionamiento continuo. FMC³ incluye estas métricas en sus PoC, y los resultados deberán examinarse cuando se publiquen.
4. Cambio de formato
La portabilidad entre plantas y la flexibilidad dentro de una misma planta están estrechamente relacionadas. Una plataforma de habilidades demuestra su valor cuando puede incorporarse una nueva variante de producto, un nuevo tamaño de contenedor o un nuevo utillaje sin un ciclo completo de reingeniería. Los compradores deben preguntar cuánto tarda un cambio de formato, quién puede realizarlo (el integrador, el ingeniero de planta o el operario) y cómo se vuelven a validar los cambios.
5. Ciberseguridad y gobernanza del software
Una biblioteca central de habilidades que distribuye actualizaciones a robots de numerosas plantas es también un punto central de ataque y de fallo. Los despliegues en producción requieren control de versiones, despliegues y reversiones controlados, gestión de accesos, segmentación de red entre IT y OT, y una atribución clara de responsabilidades sobre unos modelos que cambian con el tiempo. Los marcos de ciberseguridad industrial como la serie IEC 62443 son aquí la referencia habitual. La gobernanza de los datos también importa, sobre todo cuando las demostraciones de los operarios o los datos de producción salen de la planta con fines de entrenamiento.
Qué deberían preguntar los compradores
En conjunto, los tres casos sugieren una breve lista de preguntas para cualquier proveedor que prometa habilidades robóticas portables:
- ¿Qué se transfiere exactamente? ¿La lógica de la tarea, los modelos de percepción, el movimiento, la configuración de seguridad o solo una parte de todo ello?
- ¿Qué hay que rehacer en la nueva planta, y cuántas horas de ingeniería ha exigido eso en las transferencias reales realizadas hasta ahora?
- ¿Qué hardware se admite realmente hoy, y no solo en la hoja de ruta?
- ¿Cómo se valida el paso de la simulación a la realidad, y qué ocurre cuando la simulación y la célula real no coinciden?
- ¿De quién son las habilidades y los datos: del fabricante, del proveedor de la plataforma o del integrador?
- ¿Qué resultados independientes o verificados por clientes existen, más allá de los objetivos que anuncian los proveedores?
Conclusión
El sector está desplazando su atención de la pregunta «¿puede un robot aprender esta tarea?» a otra: «¿podemos aprenderla una vez y utilizarla en todas partes?». Schaeffler y Wandelbots apuestan por una capa de software independiente del hardware, con simulación y una tienda de habilidades. FMC³ apuesta por ciclos de datos trazables recogidos en el propio taller. Aptiv utiliza sus propias líneas de producción para llevar los robots de sus socios de la validación a la escala. Cada uno responde a una parte de la pregunta. Ninguno ha publicado aún pruebas de que una habilidad se haya trasladado a una segunda planta por una fracción del coste de ingeniería original.
Esas pruebas —el esfuerzo de transferencia medido, la validación de seguridad célula por célula y la disponibilidad sostenida en el tiempo— serán las que distingan las plataformas de los meros pilotos. Mientras no se publiquen, las reducciones de costes de estos anuncios seguirán siendo objetivos declarados por los proveedores.
Lecturas relacionadas
- Cobots con IA y visión: donde las fábricas ven antes el retorno de la inversión
- Modelos visión-lenguaje-acción: la nueva capa base de los robots
- Cinco millones de robots en las fábricas, dos velocidades: por qué Asia se automatiza y Europa se estanca
Referencias / fuentes
- Schaeffler press release, «Physical AI: Schaeffler and Wandelbots enter into technology partnership», 22 October 2026. https://www.schaeffler.com/en/media/press-releases/press-releases-detail.jsp?id=88223233
- Wandelbots news release, «Schaeffler Leverages Wandelbots NOVA as Its Physical AI Platform», 22 October 2026. https://www.wandelbots.com/news/schaeffler-leverages-wandelbots-nova-as-its-physical-ai-platform
- Robot24, «Schaeffler, Wandelbots Partner on Factory Robot AI» (secondary source). https://robot24.com/schaeffler-wandelbots-partner-to-scale-physical-ai-in-factories
- FMC³ Robotics, exhibitor press release (German), «Zwei Fabrik-PoCs testen den industriellen Embodied-AI-Agent von FMC³», electronica 2026 exhibitor portal, 3 November 2026 (primary). https://exhibitors.electronica.de/ausstellerportal/2026/presse/ausstellerpresseinformation/fmc-robotics/?elb=809.1180.12309.23.128231
- ManufacturingTomorrow, «FMC³ Robotics Tests Its Embodied AI Agent in Two Factory PoCs», 2 November 2026 (secondary source). https://www.manufacturingtomorrow.com/news/2026/11/02/fmc%C2%B3-robotics-tests-its-embodied-ai-agent-in-two-factory-pocs/28511/
- FMC³ Robotics company website. https://www.fmc3-robotics.ai/
- Aptiv press release, «Aptiv Accelerates Robotics Expansion With Industry Partners», 6 November 2026. https://www.aptiv.com/en/newsroom/article/aptiv-accelerates-robotics-expansion-with-industry-partners
- ISO, «ISO 10218-2:2025 Robotics — Safety requirements — Part 2: Industrial robot applications and robot cells». https://www.iso.org/standard/73934.html
Imágenes: ilustraciones originales creadas para AndBeyond.Tech; no aparecen logotipos ni personas reales.